- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
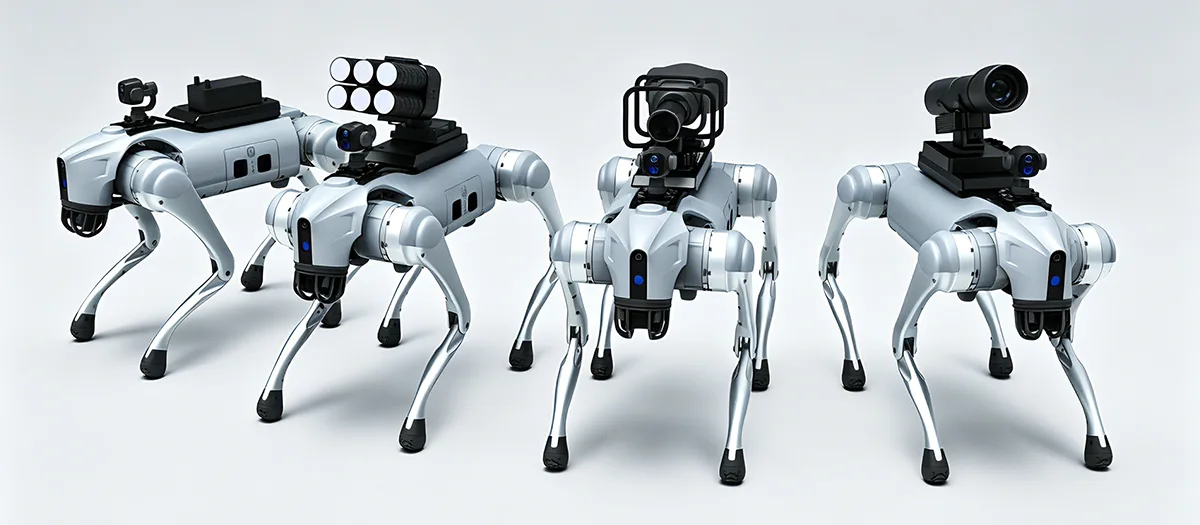
जटिल औद्योगिक सञ्चालनका लागि रोबोट कुकुरलाई के उपयुक्त बनाउँछ?
A रोबोट कुकुरऔद्योगिक कार्यहरूमा सिँढी, ढलान, असमान जमिन, साँघुरो बाटो, भग्नावशेष, सुरुङ वा अन्य कठिन भू-भाग समावेश हुँदा परम्परागत पाङ्ग्रे मोबाइल रोबोटहरूको सीमितताभन्दा बाहिर जानको लागि डिजाइन गरिएको हो। यसको मूल्य चतुर्भुज गतिशीलता, स्वायत्त नेभिगेसन, वातावरणीय धारणा, कार्य-विशिष्ट सेन्सिङ, मोड्युलर उपकरण, र निरन्तर सञ्चालनको संयोजनबाट आउँछ। तथापि, औद्योगिक प्रयोगकर्ताहरूको लागि, गतिशीलता मात्र पर्याप्त छैन। एक व्यावहारिक प्लेटफर्मले परिभाषित वातावरणीय परिस्थितिहरूमा स्थिर आन्दोलन, डेटा सङ्कलन, उपकरण एकीकरण, ब्याट्री व्यवस्थापन, मर्मत, र सञ्चालनलाई समर्थन गर्न आवश्यक छ। यसले प्लेटफर्म आर्किटेक्चर र एप्लिकेसन योजनालाई निरीक्षण, पूर्वाधार अनुगमन, बुद्धिमानी निर्माण, आपतकालीन समर्थन, र अन्य व्यावसायिक परिचालन परिदृश्यहरूमा सफल परिनियोजनको लागि केन्द्रीय बनाउँछ।
सामग्रीको तालिका
सम्बन्धित प्राविधिक छलफलमा सिधै जानको लागि खण्डमा क्लिक गर्नुहोस्।
- १. औद्योगिक क्वाड्रप्ड रोबोटलाई के परिभाषित गर्छ?
- 2. कठिन भू-भागमा खुट्टाको गतिशीलतालाई के उपयोगी बनाउँछ?
- 3. कुन स्वायत्त कार्यहरूले औद्योगिक सञ्चालनमा सुधार गर्छ?
- 4. बहु-सेन्सर धारणाले के भूमिका खेल्छ?
- 5. कुन-कुन निरीक्षण कार्यहरूले चौथो प्लेटफर्मलाई समर्थन गर्न सक्छ?
- 6. मड्युलर उपकरणले प्लेटफर्ममा के थप्न सक्छ?
- 7. प्लेटफर्म कुन सर्तहरूको लागि डिजाइन गर्नुपर्छ?
- 8. कसरी क्वाड्रपेड रोबोटहरूले कठिन कार्य क्षेत्रहरूमा एक्सपोजर कम गर्न सक्छ?
- 9. उपकरण र सेन्सर कसरी एकीकृत हुनुपर्छ?
- 10. प्लेटफर्म छनौट गर्नु अघि खरिदकर्ताहरूले के मूल्याङ्कन गर्नुपर्छ?
- 11. संरचित तैनाती प्रक्रिया कस्तो देखिन्छ?
- 12. औद्योगिक क्वाड्रप्ड रोबोटिक्सको भावी दिशा के हो?
- 13. बारम्बार सोधिने प्रश्नहरू
औद्योगिक क्वाड्रप्ड रोबोटलाई के परिभाषित गर्दछ?
एक औद्योगिक चतुर्भुज रोबोट एक मोबाइल रोबोट प्लेटफर्म हो जुन पाङ्ग्रा वा ट्र्याकहरूको सट्टा खुट्टाको गतिको वरिपरि बनाइएको छ। यसको चार-खुट्टा संरचनाले सेन्सरहरू, सञ्चार उपकरणहरू, कम्प्युटिङ हार्डवेयर, र अन्य अनुप्रयोग-विशेष उपकरणहरू बोक्ने क्रममा उचाइ र अनियमित जमीनमा परिवर्तनहरू वार्ता गर्न सक्षम बनाउँछ।
परिभाषित विशेषता भनेको चार खुट्टाको उपस्थिति मात्र होइन। चतुर्भुज प्लेटफर्मको मूल्य लोकोमोशन, धारणा, नियन्त्रण, शक्ति, संरचना, र कार्य उपकरणहरू बीचको समन्वयबाट आउँछ। रोबोटले आफ्नो परिवेश बुझ्न, आफ्नो चाल समायोजन, सन्तुलन कायम राख्न, र परिभाषित अपरेटिङ दिनचर्या पूरा गर्न आवश्यक छ।
यो प्रणाली-उन्मुख डिजाइनले औद्योगिक चतुर्भुज प्लेटफर्महरूलाई सरल रिमोट-नियन्त्रित मेसिनहरूबाट अलग गर्दछ। एक व्यावसायिक प्लेटफर्मले स्वायत्त मार्ग योजना, अवरोध बेवास्ता, डाटा सङ्कलन, उपकरण अनुगमन, र दोहोर्याउन मिल्ने गस्ती दिनचर्यालाई समर्थन गर्न सक्छ। यी कार्यहरूले रोबोटलाई मोबाइल क्यामेराको रूपमा मात्र काम गर्नुको सट्टा व्यापक परिचालन कार्यप्रवाहमा भाग लिन अनुमति दिन्छ।
खुट्टा गतिशीलता चार खुट्टाको आन्दोलनले प्लेटफर्मलाई सिढीहरू, ढलानहरू, खाली ठाउँहरू, असमान भुइँहरू, खुकुलो जमीन, र भू-भागमा अन्य परिवर्तनहरू वार्ता गर्न अनुमति दिन्छ।
बुद्धिमान नेभिगेसन धारणा, मार्ग योजना, स्थिति, र अवरोध परित्यागले जटिल वातावरण मार्फत अधिक स्वायत्त आन्दोलनलाई समर्थन गर्न सक्छ।
विस्तार योग्य प्लेटफर्म मोड्युलर सेन्सर र उपकरणहरूले एउटै रोबोटिक आधारलाई विभिन्न निरीक्षण, निगरानी र औद्योगिक कार्यहरूमा अनुकूलन गर्न सक्छन्।
किन चौगुली गतिशीलताले औद्योगिक स्वचालन परिवर्तन गर्दछ
परम्परागत पाङ्ग्रे रोबोटहरूले अपेक्षाकृत अनुमानित सतहहरूमा उत्कृष्ट प्रदर्शन गर्छन्। सीढीहरू, खाडलहरू, ढीलो सामग्रीहरू, उठेको थ्रेसहोल्डहरू, वा असमान भू-भागले मार्गमा अवरोध गर्दा तिनीहरूको दक्षता घट्न सक्छ। ट्र्याक गरिएका प्रणालीहरूले केही चुनौतीपूर्ण सतहहरू ह्यान्डल गर्न सक्छन्, तर तिनीहरूसँग टाइट स्पेसहरूमा पनि सीमितताहरू छन् र जब वातावरणले उचाइमा बारम्बार परिवर्तनहरू समावेश गर्दछ।
खुट्टाको आन्दोलनले समस्यालाई फरक तरिकाले हेर्छ। प्रत्येक खुट्टालाई व्यक्तिगत रूपमा नियन्त्रण गर्न सकिन्छ, रोबोटले भूभाग अनुसार आफ्नो खुट्टा राख्न अनुमति दिन्छ। यसले अनियमित वातावरणमा हिंड्दा सन्तुलन कायम राख्न थप विकल्पहरू प्रदान गर्दछ।
औद्योगिक अनुप्रयोगहरूको लागि, व्यावहारिक लाभ पहुँच हो। एक रोबोट जसले धेरै प्रकारका भू-भागहरू मार्फत जान सक्छ सम्भवतः निरीक्षण बिन्दुहरू, उपकरण क्षेत्रहरू, सुरुङहरू, कार्यशालाहरू, र अन्य स्थानहरूमा पुग्न सक्छ जहाँ पारंपरिक मोबाइल प्लेटफर्मलाई थप पूर्वाधार आवश्यक पर्दछ।
- चार खुट्टाको आन्दोलनले उचाइहरू र असमान जमीनलाई परिवर्तन गर्न समर्थन गर्दछ।
- स्वायत्त नेभिगेसनले निरन्तर म्यानुअल स्टीयरिङको आवश्यकतालाई कम गर्न सक्छ।
- सेन्सरहरूले आन्दोलन र निरीक्षण कार्यहरूको लागि वातावरणीय जानकारी प्रदान गर्दछ।
- मोड्युलर इन्टरफेसहरूले विभिन्न अनुप्रयोगहरूको लागि विभिन्न उपकरणहरू स्थापना गर्न अनुमति दिन्छ।
- डिजिटल डाटा सङ्कलनले पछिको विश्लेषणको साथ क्षेत्र सञ्चालनहरू जडान गर्न सक्छ।
मूल सिद्धान्तएक औद्योगिक चतुष्पादलाई पूर्ण मोबाइल अपरेटिङ सिस्टमको रूपमा मूल्याङ्कन गरिनुपर्छ। गतिशीलता महत्त्वपूर्ण छ, तर धारणा, नियन्त्रण, उपकरण एकीकरण, शक्ति, र डेटा प्रकार्यहरूले त्यो गतिशीलता कति उपयोगी हुन्छ भनेर निर्धारण गर्दछ।
कठिन भू-भागमा खुट्टा गतिशीलतालाई के उपयोगी बनाउँछ?
कठिन भूभाग चतुर्भुज रोबोटिक्स को लागी स्पष्ट आवेदन क्षेत्रहरु मध्ये एक हो। औद्योगिक साइटहरूमा चरणहरू, र्याम्पहरू, खाडलहरू, साँघुरो पैदल मार्गहरू, भग्नावशेषहरू, हिलो क्षेत्रहरू, असमान भुइँहरू, र सतहको उचाइमा परिवर्तनहरू समावेश हुन सक्छन्। समतल भुइँहरूको लागि मात्र डिजाइन गरिएको प्लेटफर्मलाई थप पूर्वाधारको आवश्यकता हुन सक्छ वा निश्चित क्षेत्रहरूमा पुग्न असक्षम हुन सक्छ।
एक चतुर्भुज रोबोटले आफ्नो खुट्टालाई व्यक्तिगत रूपमा राख्न र उठाउन सक्छ, यसले भू-भाग परिवर्तनको रूपमा आफ्नो शरीरको मुद्रा अनुकूल गर्न अनुमति दिन्छ। यसले प्लेटफर्म र जमिनको बीचमा थप स्थिर सम्बन्ध कायम राख्दै ढलानहरू, चरणहरू, खाली ठाउँहरू र अनियमित सतहहरूमा आन्दोलनलाई समर्थन गर्न सक्छ।
सीढी र उचाइ परिवर्तन
सिँढीहरू भू-भागको एक साधारण उदाहरण हो जसले पाङ्ग्रा प्लेटफर्महरूलाई चुनौती दिन सक्छ। प्रत्येक पाङ्ग्राले सतहसँग उपयुक्त सम्पर्क कायम गर्न आवश्यक छ, जबकि रोबोटले बारम्बार ठाडो परिवर्तनहरू पार गर्नुपर्दछ। खुट्टा भएको प्लेटफर्मले व्यक्तिगत खुट्टाहरू उठाउन सक्छ र चरणहरू बीच सार्नको लागि यसको मुद्रा समायोजन गर्न सक्छ।
सही क्षमता अझै पनि रोबोट डिजाइन, चरण ज्यामिति, नियन्त्रण प्रणाली, र वातावरणीय अवस्था मा निर्भर गर्दछ। महत्त्वपूर्ण ईन्जिनियरिङ् बिन्दु यो हो कि खुट्टाको संरचनाले अतिरिक्त आन्दोलन विकल्पहरू प्रदान गर्दछ जुन पाङ्ग्राहरूसँग छैन।
ढलान र असमान सतहहरू
औद्योगिक वातावरणमा प्रायः ढलान भएको कंक्रीट, बजरी, खुकुलो माटो, हिलो जमिन, ड्रेनेज च्यानलहरू वा संक्रमणकालीन सतहहरू समावेश हुन्छन्। चौतर्फी प्लेटफर्मले भूभाग परिवर्तन हुँदा यसको खुट्टाको स्थिति र शरीरको मनोवृत्ति अनुकूल गर्न सक्छ।
स्थिर सञ्चालन मेकानिकल डिजाइन, धारणा, चाल नियन्त्रण, कर्षण, र सन्तुलन एल्गोरिदम को संयोजन मा निर्भर गर्दछ। खुट्टाले शारीरिक आन्दोलन क्षमता प्रदान गर्दछ, जबकि नियन्त्रण प्रणालीले त्यो क्षमता कसरी प्रयोग गरिन्छ भनेर निर्धारण गर्दछ।
साँघुरो र अव्यवस्थित ठाउँहरू
औद्योगिक सुरुङहरू, कार्यशालाहरू, पाइप करिडोरहरू, र मर्मत क्षेत्रहरूमा उपलब्ध मार्गहरूलाई सीमित गर्ने अवरोधहरू हुन सक्छन्। कम्प्याक्ट क्वाड्रप्ड प्लेटफर्मले निरन्तर समतल ड्राइभिङ सतहको आवश्यकता बिना यी केही ठाउँहरू मार्फत नेभिगेट गर्न सक्छ।
| भू-भाग अवस्था | परम्परागत मोबाइल प्लेटफर्महरूको लागि चुनौती | चौथाई डिजाइन लाभ |
|---|---|---|
| चरणहरू | ठाडो परिवर्तनहरूले पाङ्ग्रा सम्पर्क र अगाडि गति अवरोध गर्न सक्छ | व्यक्तिगत खुट्टाहरू उठाउन र विभिन्न उचाइहरूमा राख्न सकिन्छ |
| ठाडो ढलानहरू | कम कर्षण र सीमित शरीर समायोजनले आन्दोलनलाई असर गर्न सक्छ | चालको समयमा खुट्टाको स्थिति र शरीरको मुद्रा समायोजन गर्न सकिन्छ |
| मलबे | अनियमित सम्पर्क सतहहरूले पाङ्ग्रा आन्दोलनलाई अस्थिर बनाउन सक्छ | व्यक्तिगत खुट्टा प्लेसमेन्टले बाधाहरू वार्ताका लागि थप विकल्पहरू प्रदान गर्दछ |
| हिलो जमिन | ह्वील वा ट्र्याक कर्षण नरम सतहहरूमा भिन्न हुन सक्छ | खुट्टा प्लेसमेन्टले सम्पर्क सर्तहरू परिवर्तन गर्न अनुकूलन गर्न सक्छ |
| ग्याप्स र गुलीहरू | पाङ्ग्रा प्रणालीहरूलाई ब्रिजिङ वा डेटुरहरू आवश्यक हुन सक्छ | खुट्टाको आन्दोलनले चयन गरिएको भू-भाग सुविधाहरू वरिपरि वा माथि नेभिगेट गर्न सक्छ |
सन्तुलन आन्दोलन जत्तिकै महत्त्वपूर्ण छ
कठिन भूभागमा जान सक्षम हुनु पर्याप्त छैन। प्लेटफर्मले सेन्सर र उपकरणहरू बोक्ने क्रममा सन्तुलन कायम गर्न आवश्यक छ। जमिनको उचाइमा अचानक परिवर्तनले रोबोटको गुरुत्वाकर्षण केन्द्र र लोड वितरणलाई असर गर्न सक्छ।
त्यसैले नियन्त्रण प्रणालीहरूले चाल, मुद्रा, सेन्सर प्रतिक्रिया, र आन्दोलन गति समन्वय गर्न आवश्यक छ। एन्टी-शेक र एन्टि-टिप प्रकार्यहरूले परिभाषित अपरेटिङ खाम भित्र स्थिर सञ्चालन कायम राख्न मद्दत गर्न सक्छ।
यो विशेष गरी सान्दर्भिक छ जब रोबोटले क्यामेरा वा मापन उपकरण बोक्छ। रोबोट आफैं सीधा रहँदा पनि अत्यधिक आन्दोलनले सङ्कलन डाटाको गुणस्तर घटाउन सक्छ।
कुन स्वायत्त कार्यहरूले औद्योगिक सञ्चालनमा सुधार गर्छ?
जब प्लेटफर्मले निरन्तर म्यानुअल स्टेयरिङको आवश्यकता बिना दोहोर्याउन सकिने कार्यहरू गर्न सक्छ तब औद्योगिक रोबोटिक्स थप उपयोगी हुन्छ। स्वायत्त प्रकार्यहरूले आन्दोलन र डेटा सङ्कलनलाई थप संरचित बनाउँदा अपरेटरको कार्यभार कम गर्न सक्छ।
आधुनिक चतुर्भुज प्लेटफर्महरूले वातावरणीय धारणा, स्थिति, मार्ग योजना, अवरोध जोगिन, कार्य कार्यान्वयन, र डाटा रेकर्डिङ संयोजन गर्न सक्छ। स्वायत्तता को डिग्री रोबोट वास्तुकला, सेन्सर, सफ्टवेयर, संचार अवस्था, र सञ्चालन वातावरण मा निर्भर गर्दछ।
वातावरणीय धारणा
मोबाइल रोबोटले स्वायत्त रूपमा नेभिगेट गर्न सक्नु अघि, यसलाई वरपरको वातावरणको बारेमा जानकारी चाहिन्छ। सेन्सरहरूले अवरोधहरू, भू-भागमा भएका परिवर्तनहरू, खुला मार्गहरू र अन्य सान्दर्भिक सुविधाहरू पहिचान गर्न सक्छन्।
रोबोट कसरी सार्नुपर्दछ भनेर निर्धारण गर्न नेभिगेसन प्रणालीद्वारा धारणा डेटा प्रयोग गरिन्छ। परिवर्तनशील वातावरणमा, यो प्रक्रिया एक निश्चित नक्सामा मात्र आधारित हुनुको सट्टा निरन्तर चल्न आवश्यक हुन सक्छ।
मार्ग योजना र अवरोध जोगिन
पथ योजनाले परिभाषित बिन्दुहरू बीच रोबोट कसरी यात्रा गर्न सक्छ भनेर निर्धारण गर्दछ। अवरोध परित्यागले यसलाई समायोजन गर्न मद्दत गर्दछ जब कुनै वस्तुले योजनाबद्ध मार्ग अवरुद्ध गर्दछ वा जब वातावरणीय अवस्था परिवर्तन हुन्छ।
औद्योगिक निरीक्षणको लागि, यसले उपकरणको वरिपरि, सुविधाहरू मार्फत, वा तोकिएको निरीक्षण बिन्दुहरू बीच दोहोर्याउन सकिने मार्गहरूलाई समर्थन गर्न सक्छ। अपरेटरहरूले प्रत्येक आन्दोलनलाई म्यानुअल रूपमा नियन्त्रण गर्नुको सट्टा निरीक्षण परिणामहरूमा बढी फोकस गर्न सक्छन्।
कार्य तालिका र डेटा संग्रह
एक स्वायत्त निरीक्षण दिनचर्याले संवेदन संग आन्दोलन संयोजन गर्न सक्छ। रोबोटले परिभाषित स्थानहरूमा यात्रा गर्न, छविहरू वा सेन्सर रिडिङहरू सङ्कलन गर्न, नतिजाहरू रेकर्ड गर्न, र त्यसपछि अर्को स्थानमा जारी राख्न सक्छ।
यसले डिजिटल कार्यप्रवाह सिर्जना गर्दछ जसमा रोबोटको चाल र सङ्कलन गरिएको जानकारी जडान हुन्छ। केवल एक भिडियो स्ट्रिम उत्पादन गर्नुको सट्टा, प्रणालीले निरीक्षण परिणामहरूको संरचित रेकर्ड निर्माण गर्न सक्छ।
बुझ्नुहोस्
सेन्सरहरूले भूभाग, बाधाहरू, उपकरणहरू, र वरपरका अवस्थाहरूको बारेमा जानकारी सङ्कलन गर्दछ।
योजना
नेभिगेसन प्रणालीले उपलब्ध ठाउँ र कार्य आवश्यकताहरू अनुसार उपयुक्त मार्ग निर्धारण गर्दछ।
ऐन
खुट्टा र नियन्त्रण प्रणालीहरूले वातावरणमा परिवर्तनहरू अनुकूलन गर्दा आन्दोलनको समन्वय गर्दछ।
रेकर्ड
निरीक्षण छविहरू, सेन्सर मापन, र अपरेटिङ जानकारी थप विश्लेषणको लागि भण्डारण गर्न सकिन्छ।
स्वायत्तता वातावरणसँग मिल्नुपर्छ
स्वायत्त सञ्चालनको अर्थ हरेक औद्योगिक वातावरण पूर्णतया ध्यान नदिइनुपर्छ भन्ने होइन। केही वातावरणहरूलाई निश्चित कार्यहरू अघि परिभाषित पर्यवेक्षण, रिमोट हस्तक्षेप, वा अपरेटर पुष्टिकरण आवश्यक पर्दछ।
अधिक व्यावहारिक दृष्टिकोण भनेको कार्यप्रवाहका कुन भागहरू भरपर्दो रूपमा स्वचालित गर्न सकिन्छ र मानव निर्णय गर्ने कार्य कहाँ उपयोगी रहन्छ भनेर पहिचान गर्नु हो। नेभिगेसन, दोहोर्याइएको डाटा सङ्कलन, र नियमित मार्ग कार्यान्वयन स्वचालनका लागि बलियो उम्मेद्वारहरू हुन्, जबकि असामान्य निष्कर्षहरूलाई थप मानव मूल्याङ्कन आवश्यक पर्दछ।
बहु-सेन्सर धारणाले के भूमिका खेल्छ?
धारणाले मोबाइल रोबोटलाई यसको वातावरण बुझ्न र अनुप्रयोग-विशेष कार्यहरू गर्न आवश्यक जानकारी दिन्छ। एकल सेन्सरले विरलै औद्योगिक सञ्चालनको लागि आवश्यक सबै प्रकारको जानकारी प्रदान गर्दछ।
भिजुअल क्यामेराहरूले विस्तृत छविहरू प्रदान गर्न सक्छन्। थर्मल सेन्सरहरूले तापमान भिन्नताहरू प्रकट गर्न सक्छन्। दूरी सेन्सरहरूले रोबोटलाई वरपरको ज्यामिति बुझ्न मद्दत गर्न सक्छ। अन्य सेन्सरहरूले स्थानीयकरण, वातावरणीय मापन, वा उपकरण-विशेष निरीक्षणलाई समर्थन गर्न सक्छन्।
भिजुअल सेन्सिङ
हाई-डेफिनिशन क्यामेराहरूले उपकरण अवलोकन, पूर्वाधार जाँच, सुविधा अनुगमन, र कागजातहरूको लागि छविहरू र भिडियो खिच्न सक्छन्। भिजुअल डेटा प्राय: निरीक्षणको लागि सुरूवात बिन्दु हो किनभने अपरेटरहरूले सीधा घटक र सतहहरूको उपस्थिति समीक्षा गर्न सक्छन्।
थर्मल सेन्सिङ
थर्मल इमेजिङले तापमान भिन्नताहरू पहिचान गर्न सक्छ जुन दृश्य-प्रकाश छविहरूमा स्पष्ट नहुन सक्छ। यो बिजुली उपकरण, मेसिनरी, पावर प्रणाली, र अन्य सम्पत्तिहरू वरपर उपयोगी हुन सक्छ जहाँ असामान्य ताप ढाँचाले थप मूल्याङ्कन आवश्यक पर्ने अवस्थालाई संकेत गर्न सक्छ।
स्थानिय धारणा
दूरी र गहिराइ जानकारीले रोबोटलाई बाधाहरू, कोरिडोरहरू, चरणहरू, र वातावरणका अन्य सुविधाहरू बुझ्न मद्दत गर्न सक्छ। यसले नेभिगेसनलाई समर्थन गर्दछ र म्यापिङ र स्थानिय कागजातमा पनि योगदान गर्न सक्छ।
| सेन्सर कोटि | प्राथमिक जानकारी | सम्भावित औद्योगिक भूमिका |
|---|---|---|
| दृश्य-लाइट क्यामेरा | छवि र भिडियो | दृश्य निरीक्षण, कागजात, उपकरण अवलोकन |
| थर्मल क्यामेरा | तापमान ढाँचा | थर्मल अवस्था जाँच र असामान्य गर्मी पहिचान |
| गहिराई वा दायरा सेन्सर | दूरी र स्थानिय सम्बन्ध | नेभिगेसन, बाधा परित्याग, र वातावरणीय म्यापिङ |
| वातावरणीय सेन्सर | परिभाषित वातावरणीय मापन | साइट निगरानी र एप्लिकेसन-विशेष डेटा संग्रह |
किन सेन्सर फ्युजन महत्त्वपूर्ण छ
सेन्सर फ्युजनले वातावरणको थप पूर्ण प्रतिनिधित्व सिर्जना गर्न विभिन्न सेन्सिङ स्रोतहरूबाट जानकारी मिलाउँछ। क्यामेराले वस्तुको उपस्थिति पहिचान गर्न सक्छ, जबकि गहिराइ सेन्सरले यसको दूरी र स्थिति प्रदान गर्दछ।
थर्मल जानकारीले वस्तुमा असामान्य तापक्रम ढाँचा छ कि छैन भनेर देखाएर अर्को तह थप्न सक्छ। यी स्रोतहरू संयोजनले निरीक्षण र नेभिगेसनलाई एउटै सेन्सरमा भर पर्नु भन्दा बढी जानकारीमूलक बनाउन सक्छ।
पेलोड छनौट कार्य मा निर्भर गर्दछ
धेरै सेन्सरहरूले राम्रो प्रणालीको अर्थ राख्दैन। प्रत्येक अतिरिक्त कम्पोनेन्टले तौल, पावर आवश्यकताहरू, माउन्टिंग अवरोधहरू, डाटा-प्रशोधन मागहरू, र मर्मतका विचारहरू थप्छ।
सही दृष्टिकोण भनेको परिभाषित कार्यको लागि आवश्यक जानकारी मात्र चयन गर्नु हो। दृश्य निरीक्षण प्लेटफर्मलाई वातावरणीय सेन्सरहरूको ठूलो संग्रहको आवश्यकता नहुन सक्छ, जबकि औद्योगिक अनुगमन परियोजनालाई उपयोगी परिणामहरू उत्पादन गर्न धेरै डेटा प्रकारहरू आवश्यक पर्न सक्छ।
कुन-कुन निरीक्षण कार्यहरूले चौतर्फी प्लेटफर्म समर्थन गर्न सक्छ?
चतुर्भुज रोबोटिक्सको लागि निरीक्षण सबैभन्दा व्यावहारिक औद्योगिक अनुप्रयोगहरू मध्ये एक हो किनभने प्लेटफर्मले मानिसहरूका लागि असुविधाजनक वा पाङ्ग्रे मेसिनहरूका लागि गाह्रो हुन सक्ने स्थानहरूमा जान सक्छ।
रोबोटले परिभाषित मार्गहरू पछ्याउन, निरीक्षण बिन्दुहरूमा रोक्न, छविहरू वा सेन्सर डेटा सङ्कलन गर्न, र विश्लेषण प्रणालीमा जानकारी फिर्ता गर्न सक्छ। यसले एक दोहोरिने योग्य निरीक्षण कार्यप्रवाह सिर्जना गर्दछ जुन सुविधाको अपरेटिङ आवश्यकताहरू अनुसार निर्धारित गर्न सकिन्छ।
कारखाना र कार्यशाला निरीक्षण
निर्माण वातावरणमा, उपकरणहरू प्रायः ठूला सुविधाहरूमा वितरण गरिन्छ। केही क्षेत्रहरू माथिल्लो, साँघुरो वा भुइँको स्तरमा परिवर्तनहरूद्वारा छुट्याएको हुन सक्छ।
क्वाड्रप्ड प्लेटफर्मले सुविधाको चयन गरिएका खण्डहरू नेभिगेट गर्न सक्छ र मेसिन, पाइपलाइनहरू, विद्युतीय क्याबिनेटहरू, संरचनात्मक क्षेत्रहरू, र अन्य परिभाषित सम्पत्तिहरूबाट भिजुअल जानकारी सङ्कलन गर्न सक्छ।
शक्ति र उपकरण अनुगमन
थर्मल र भिजुअल सेन्सरहरू उपकरण निरीक्षणको लागि संयोजन गर्न सकिन्छ जहाँ तापमान भिन्नताहरू सान्दर्भिक छन्। रोबोटले पूर्वनिर्धारित स्थानहरूमा छविहरू सङ्कलन गर्न र ऐतिहासिक रेकर्डहरूसँग हालको परिणामहरू तुलना गर्न सक्छ।
सुरुङ र सीमित क्षेत्र निरीक्षण
टनेल, पाइप कोरिडोर र अन्य साँघुरो क्षेत्रहरूले पहुँच चुनौतीहरू प्रस्तुत गर्न सक्छन्। एउटा कम्प्याक्ट मोबाइल रोबोटले क्यामेरा, प्रकाश, वा निरीक्षण कार्यको लागि उपयुक्त अन्य सेन्सरहरू बोक्ने क्रममा त्यस्ता ठाउँहरूमा प्रवेश गर्न सक्छ।
पूर्वाधार अवलोकन
पूर्वाधार सम्पत्तिहरू प्रायः समान क्षेत्रहरूको दोहोरिने निरीक्षणको आवश्यकता पर्दछ। दोहोरिने योग्य रोबोट मार्गले छवि सङ्कलनलाई मानकीकरण गर्न र निरन्तर सञ्चालन अनुक्रम प्रदान गर्न मद्दत गर्न सक्छ।
- नियमित निरीक्षण:पूर्वनिर्धारित मार्गहरू पछ्याउनुहोस् र आवर्ती भिजुअल वा सेन्सर डेटा सङ्कलन गर्नुहोस्।
- उपकरण अनुगमन:अवस्था मूल्याङ्कनका लागि भिजुअल र थर्मल जानकारी मिलाउनुहोस्।
- संरचनात्मक अवलोकन:चयन गरिएका सतहहरू, जोडहरू, पाइपहरू, र अन्य भौतिक सम्पत्तिहरूको छविहरू खिच्नुहोस्।
- डाटा कागजात:पछिको तुलना र विश्लेषणको लागि समय-स्ट्याम्प गरिएको निरीक्षण रेकर्डहरू बनाउनुहोस्।
निरीक्षण लाभसबैभन्दा उपयोगी स्वचालन भनेको हिड्ने निरीक्षण मार्गलाई बदल्नु मात्र होइन। यसले एक दोहोर्याउने चक्र सिर्जना गरिरहेको छ जसमा आन्दोलन, सेन्सिङ, डाटा रेकर्डिङ, र पछि विश्लेषण जडान गरिएको छ।
निरीक्षण डाटा संरचित हुनुपर्छ
छविहरूको ठूलो संग्रह स्वचालित रूपमा उपयोगी छैन। प्रणालीले डेटालाई विशिष्ट स्थानहरू, उपकरणहरू, मार्गहरू, वा निरीक्षण बिन्दुहरूसँग सम्बद्ध गर्नुपर्छ ताकि अपरेटरहरूले प्रत्येक अवलोकन कहाँबाट आयो भनेर बुझ्न सकून्।
जब एक रोबोटिक निरीक्षण प्रणाली उपयुक्त सफ्टवेयर संग जोडिएको छ, परिणाम जानकारी प्रवृत्ति विश्लेषण, मर्मत योजना, र अनुवर्ती निरीक्षण समर्थन गर्न सक्छ। सही कार्यप्रवाह सुविधा र आवश्यक जानकारी मा निर्भर गर्दछ।
मड्युलर उपकरणले प्लेटफर्ममा के थप्न सक्छ?
मोडुलरिटीले एउटा रोबोटिक प्लेटफर्मलाई उपकरणहरू परिवर्तन वा थपेर विभिन्न कार्यहरूलाई समर्थन गर्न अनुमति दिन्छ। यो विशेष गरी औद्योगिक वातावरणमा उपयोगी छ जहाँ धेरै प्रकारको निरीक्षण र निगरानी आवश्यक हुन सक्छ।
सम्भावित उपकरणहरूमा दृश्य-प्रकाश क्यामेराहरू, थर्मल इमेजिङ प्रणालीहरू, ग्यास डिटेक्टरहरू, प्रकाश एकाइहरू, सञ्चार उपकरणहरू, वातावरणीय सेन्सरहरू, र अन्य कार्य-विशेष मोड्युलहरू समावेश छन्। सही कन्फिगरेसन रोबोटको लोड क्षमता, विद्युतीय प्रणाली, माउन्टिङ इन्टरफेस, र सञ्चालन अवस्थाहरूमा निर्भर गर्दछ।
निरीक्षण उपकरण
क्यामेरा र थर्मल इमेजिङ प्रणालीहरूले रोबोटलाई मोबाइल निरीक्षण प्लेटफर्ममा रूपान्तरण गर्न सक्छन्। भिजुअल क्यामेराहरूले भौतिक अवस्थाहरू कागजात गर्न सक्छन्, जबकि थर्मल सेन्सरहरूले ताप वितरणको बारेमा थप जानकारी प्रदान गर्न सक्छन्।
वातावरणीय उपकरण
ग्यास र वातावरणीय सेन्सरहरूले रोबोटलाई म्यानुअल पहुँचको लागि सुविधाजनक नहुन सक्ने क्षेत्रहरूबाट मापन सङ्कलन गर्न अनुमति दिन्छ। यसले औद्योगिक सुविधाहरू, सुरुङहरू, कार्यशालाहरू, र अन्य परिभाषित वातावरणहरूमा अनुगमन कार्यप्रवाहहरूलाई समर्थन गर्न सक्छ।
प्रकाश र संचार उपकरण
प्रकाश मोड्युलहरूले अँध्यारो क्षेत्रहरूमा छवि गुणस्तर सुधार गर्न र सीमित रोशनी भएका स्थानहरूमा सञ्चालन समर्थन गर्न सक्छ। सञ्चार उपकरणहरूले अपरेटरहरूलाई अपरेटिङ क्षेत्रमा कर्मचारीहरूसँग जानकारी आदानप्रदान गर्न अनुमति दिन्छ।
भिजुअल मोड्युल दृश्य निरीक्षण, कागजात, र उपकरण अवलोकनका लागि छविहरू र भिडियोहरू क्याप्चर गर्दछ।
थर्मल मोड्युल परम्परागत भिजुअल निरीक्षणको पूरकको लागि तापमान-सम्बन्धित जानकारी प्रदान गर्दछ।
वातावरणीय मोड्युल अनुप्रयोग अनुसार परिभाषित ग्याँस, हावा, वा अन्य वातावरणीय मापन सङ्कलन गर्दछ।
मोडुलरिटी परिभाषित इन्टरफेस हुनुपर्छ
एक मोड्युलर प्रणाली मात्र व्यावहारिक हुन्छ जब उपकरणहरू अनावश्यक अनुकूलता समस्याहरू सिर्जना नगरी स्थापना गर्न सकिन्छ। माउन्टिङ बिन्दुहरू, विद्युतीय जडानहरू, डाटा इन्टरफेसहरू, भौतिक आयामहरू, र वजन सीमाहरू स्पष्ट रूपमा परिभाषित हुनुपर्छ।
मानकीकृत इन्टरफेसहरूले उपकरण कन्फिगरेसनहरू बीचको परिवर्तनहरूलाई सरल बनाउन सक्छ। एकै समयमा, मानक इन्टरफेसहरूले अनुप्रयोग आवश्यकताहरू पूरा गर्दैनन् भने विशेष परियोजनाहरूलाई अनुकूलन कोष्ठकहरू, आवासहरू, वा पावर व्यवस्थाहरू आवश्यक पर्दछ।
शक्ति र वजन एक साथ विचार गर्नुपर्छ
प्रत्येक थपिएको मोड्युलले पूर्ण सञ्चालन कन्फिगरेसन परिवर्तन गर्दछ। भारी सेन्सरले खुट्टा र प्रोपल्सन प्रणालीद्वारा बोक्ने भार बढाउँछ। अतिरिक्त इलेक्ट्रोनिक्सले विद्युत खपत बढाउन सक्छ। ठूलो आवासले गुरुत्वाकर्षणको केन्द्रलाई असर गर्न सक्छ वा रोबोटको आन्दोलनलाई प्रतिबन्धित गर्न सक्छ।
आधार प्लेटफर्म र यसको उपकरणहरू बीचको मेकानिकल र बिजुली सम्बन्धहरूमा पर्याप्त ध्यान दिएर रोबोट विकसित भएको अवस्थामा मोड्युलर डिजाइनले राम्रो काम गर्दछ।
प्लेटफर्म कुन सर्तहरूको लागि डिजाइन गर्नुपर्छ?
औद्योगिक वातावरण धेरै फरक हुन्छ। वर्कशप फ्लोरले बाहिरी निर्माण क्षेत्रबाट विभिन्न चुनौतीहरू प्रस्तुत गर्दछ, जबकि सुरुङले खुला औद्योगिक साइटबाट विभिन्न अवरोधहरू प्रस्तुत गर्दछ।
रोबोट प्लेटफर्म छनोट वा विकास गर्नु अघि, वातावरणीय अवस्थाहरू स्पष्ट रूपमा परिभाषित गर्नुपर्छ। यी अवस्थाहरूले संरचना, सेन्सरहरू, आन्दोलन एल्गोरिदमहरू, सील, ब्याट्री व्यवहार, र मर्मत आवश्यकताहरूलाई प्रभाव पार्छ।
वर्षा र आर्द्रता
बाहिरी वातावरणले रोबोटिक उपकरणहरूलाई वर्षा, पानी छर्कने र उच्च आर्द्रतामा पर्दाफास गर्न सक्छ। उपयुक्त सुरक्षा स्तर प्लेटफर्म डिजाइन र अभिप्रेत सञ्चालन वातावरण मा निर्भर गर्दछ।
नमीले सेन्सर र कनेक्टरहरूलाई पनि असर गर्न सक्छ। बारम्बार बाहिरी सञ्चालनको लागि, यी कम्पोनेन्टहरूलाई मेकानिकल र बिजुली डिजाइनको समयमा माध्यमिक विवरणहरूको रूपमा व्यवहार गर्नुको सट्टा विचार गर्नुपर्छ।
धुलो र ढीला सामाग्री
औद्योगिक साइटहरूमा धुलो, बालुवा, मलबे, वा अन्य कणहरू हुन सक्छन्। त्यस्ता सामग्रीहरूले गतिशील संयन्त्रमा प्रवेश गर्न वा सेन्सर दृश्यतालाई असर गर्न सक्छ।
संरक्षण, सफाई प्रक्रिया, मर्मतसम्भार पहुँच, र कम्पोनेन्ट चयनले साइटको वास्तविक अवस्थाहरू प्रतिबिम्बित गर्नुपर्छ।
तापक्रम
ब्याट्री कार्यसम्पादन, इलेक्ट्रोनिक्स, सेन्सर र मेकानिकल सामग्रीहरूले तापमान परिवर्तनहरूमा फरक प्रतिक्रिया दिन सक्छन्। फराकिलो तापमान अवस्थाहरूको लागि अभिप्रेरित प्लेटफर्म सञ्चालनको क्रममा अपेक्षित वास्तविक दायरा विरुद्ध मूल्याङ्कन गरिनु पर्छ।
कम्पन र प्रभाव
खुट्टाको आन्दोलनले बारम्बार मेकानिकल गति सिर्जना गर्दछ, जबकि कुनै नराम्रो भूभागले थप झटकाहरू प्रस्तुत गर्न सक्छ। संवेदनशील सेन्सर र इलेक्ट्रोनिक उपकरणहरूलाई उपयुक्त माउन्टिङ र सुरक्षा चाहिन्छ।
| वातावरणीय कारक | सम्भावित प्रभाव | डिजाइन विचार |
|---|---|---|
| आर्द्रता | जडानकर्ताहरू, इलेक्ट्रोनिक्स र सेन्सरहरूलाई असर गर्न सक्छ | उपयुक्त घेरा, सील, र मर्मत प्रक्रियाहरू |
| धुलो | मेकानिकल वा इलेक्ट्रोनिक क्षेत्रमा प्रवेश गर्न सक्नुहुन्छ | संरक्षण, सफाई पहुँच, र उपयुक्त घटक चयन |
| तापक्रम | ब्याट्री र इलेक्ट्रोनिक व्यवहारलाई असर गर्न सक्छ | परिभाषित अपरेटिङ दायरा र सान्दर्भिक वातावरणीय मूल्याङ्कन |
| कम्पन | सेन्सर डेटा र मेकानिकल घटकहरूलाई असर गर्न सक्छ | उपयुक्त माउन्टिङ, संरचनात्मक डिजाइन, र कम्पन मूल्याङ्कन |
| प्रभाव | खुट्टा, आवास, माउन्ट, र इलेक्ट्रोनिक्स तनाव गर्न सक्छ | परिभाषित सर्तहरूमा संरचनात्मक संरक्षण र प्रमाणीकरण |
वातावरणले सही कन्फिगरेसन निर्धारण गर्दछ
त्यहाँ कुनै विश्वव्यापी कन्फिगरेसन छैन जुन प्रत्येक औद्योगिक साइटको लागि आदर्श हो। रोबोट चयन गर्नु अघि अपरेटिङ वातावरण कागजात हुनुपर्छ।
उपयोगी जानकारीले भित्री वा बाहिरी सञ्चालन, सतहका प्रकारहरू, तापक्रम दायरा, धुलो वा नमीको उपस्थिति, करिडोरको चौडाइ, सीढीको आयाम, अपेक्षित अवरोधहरू, आवश्यक पेलोडहरू, र सञ्चार अवस्थाहरू समावेश गर्न सक्छन्।
Quadruped रोबोटहरूले कसरी कठिन कार्य क्षेत्रहरूमा एक्सपोजर कम गर्न सक्छ?
औद्योगिक रोबोटिक्सको एउटा महत्त्वपूर्ण अनुप्रयोगले मानिसहरूलाई पहुँच गर्न गाह्रो, असहज, वा नियमित म्यानुअल निरीक्षणको लागि अनुपयुक्त स्थानहरूमा प्रवेश गर्ने आवश्यकतालाई कम गर्नु हो।
मोबाइल रोबोटले क्यामेरा र सेन्सरहरूलाई परिभाषित क्षेत्रहरूमा लैजान सक्छ जबकि अपरेटरहरू अझ सुविधाजनक नियन्त्रण स्थितिमा रहन्छन्। यसले प्रत्येक निरीक्षण मार्गलाई शारीरिक रूपमा पछ्याउन कर्मचारीहरूको आवश्यकता बिना निरीक्षण र डेटा सङ्कलनलाई समर्थन गर्न सक्छ।
नियमित एक्सपोजर कम गर्दै
केही औद्योगिक कार्यहरूमा तातो, धुलो, भिजेको, कोलाहलयुक्त, साँघुरो वा अन्यथा कठिन वातावरणहरू मार्फत बारम्बार आवागमन समावेश हुन्छ। नियमित डेटा सङ्कलनका लागि मोबाइल प्लेटफर्म प्रयोग गर्दा कर्मचारीहरूले ती क्षेत्रमा प्रवेश गर्न आवश्यक पर्ने फ्रिक्वेन्सी कम गर्न सक्छ।
रोबोटले मानव हस्तक्षेपको लागि सबै आवश्यकताहरू समाप्त गर्दैन। मर्मतसम्भार, असामान्य खोजहरू, मर्मत र रोबोटको क्षमता बाहिरका कार्यहरू अझै पनि प्रशिक्षित कर्मचारीहरू आवश्यक हुन सक्छ। यसको उद्देश्य उपयुक्त निरीक्षण र अनुगमन गतिविधिहरूलाई थप नियन्त्रित अपरेटिङ मोडेलमा सार्नु हो।
रिमोट अवलोकन र संचार
क्यामेरा र सञ्चार मोड्युलहरूले अपरेटरहरूलाई फिल्डबाट जानकारी प्रदान गर्न सक्छन् उनीहरूलाई निरीक्षण भइरहेको उपकरणको छेउमा खडा हुन आवश्यक छैन।
मर्मत टोलीहरूको लागि, यो प्रारम्भिक जाँचको समयमा उपयोगी हुन सक्छ। रोबोटले पहिले भिजुअल जानकारी सङ्कलन गर्न सक्छ, प्राविधिकहरूलाई क्षेत्रमा प्रवेश गर्नु अघि कस्तो प्रकारको फलो-अप कार्य आवश्यक हुन सक्छ भनेर निर्धारण गर्न अनुमति दिन्छ।
जोखिम न्यूनीकरण प्रणाली डिजाइन मा निर्भर गर्दछ
रोबोट रिमोट भएकाले मात्रै स्वचालित रूपमा सुरक्षित हुँदैन। पूर्ण प्रणालीलाई उपयुक्त नेभिगेसन, अवरोध रोक्न, सञ्चार, आपतकालीन प्रक्रियाहरू, मर्मत अभ्यासहरू, र सञ्चालन सीमाहरू आवश्यक पर्दछ।
त्यसकारण रोबोटलाई मानव कामको लागि विश्वव्यापी प्रतिस्थापनको रूपमा नभई परिभाषित क्षमताहरूको साथ इन्जिनियरिङ उपकरणको रूपमा व्यवहार गर्नुपर्छ।
- कुन कार्यहरू टाढाबाट गर्न सकिन्छ भनेर परिभाषित गर्नुहोस्।
- रोबोटको लागि सुरक्षित परिचालन सीमाहरू स्थापना गर्नुहोस्।
- उपयुक्त सञ्चार र आपतकालीन नियन्त्रण कार्यहरू प्रदान गर्नुहोस्।
- सञ्चालन अवस्था अनुसार सेन्सर र मेकानिकल कम्पोनेन्टहरू राख्नुहोस्।
- रोबोटको परिभाषित क्षमताभन्दा बाहिरका परिस्थितिहरूको लागि मानव हस्तक्षेप उपलब्ध राख्नुहोस्।
उपकरण र सेन्सर कसरी एकीकृत हुनुपर्छ?
उपकरण एकीकरणले रोबोटले गतिशीलता, सन्तुलन, पावर उपलब्धता, वा डेटा गुणस्तरमा सम्झौता नगरी आफ्नो उद्देश्य कार्य गर्न सक्छ कि भनेर निर्धारण गर्दछ। एक सेन्सर जसले बेन्चमा राम्रोसँग काम गर्दछ एक पटक यो चलिरहेको चतुर्भुज प्लेटफर्ममा स्थापना भएपछि फरक माउन्टिंग संरचना आवश्यक पर्दछ।
मेकानिकल माउन्टिङ
स्थापना र मर्मतसम्भारको लागि पर्याप्त पहुँच कायम राख्दा माउन्टिंग बिन्दुहरूले उपकरणलाई सुरक्षित रूपमा समर्थन गर्नुपर्छ। उपकरणको स्थान पनि महत्त्वपूर्ण छ किनभने यसले गुरुत्वाकर्षणको केन्द्र र रोबोटको आन्दोलनलाई असर गर्न सक्छ।
स्थिर दृश्य चाहिने क्यामेरा र सेन्सरहरूको लागि, माउन्टिङ प्रणालीले आन्दोलन र कम्पनलाई पनि विचार गर्नुपर्छ। उपकरणलाई रोबोटको खुट्टा वा अन्य कम्पोनेन्टहरूमा हस्तक्षेप नगरी उपयुक्त दृश्यको क्षेत्र चाहिन्छ।
विद्युत एकीकरण
प्रत्येक थपिएको मोड्युलले विद्युतीय आवश्यकता सिर्जना गर्दछ। क्यामेरा, थर्मल प्रणाली, कम्प्युटिङ मोड्युल, प्रकाश, सञ्चार उपकरण, र वातावरणीय सेन्सरहरू फरक भोल्टेज र वर्तमान आवश्यकताहरू हुन सक्छन्।
पावर आर्किटेक्चरले रोबोटको ब्याट्री र नियन्त्रण इलेक्ट्रोनिक्ससँग अनुकूलता कायम राख्दा यी भारहरू समायोजन गर्न आवश्यक छ।
डाटा एकीकरण
आधुनिक रोबोटिक प्रणालीहरूले ठूलो मात्रामा छवि, सेन्सर र नेभिगेसन डाटा उत्पन्न गर्न सक्छन्। प्रणालीले जानकारी कसरी सङ्कलन, प्रसारण, भण्डारण र प्रशोधन गरिन्छ भनेर परिभाषित गर्नुपर्छ।
निरीक्षण अनुप्रयोगहरूको लागि, डाटा आदर्श रूपमा स्थान र समय जानकारीसँग जोडिएको हुनुपर्छ ताकि पछिको विश्लेषणले निश्चित अवलोकन कहाँ सङ्कलन गरिएको थियो भनेर पहिचान गर्न सकोस्।
| एकीकरण क्षेत्र | मुख्य प्रश्न | सम्भावित प्रभाव |
|---|---|---|
| वजन | के रोबोटले पूरा उपकरण प्याकेज बोक्न सक्छ? | गतिशीलता, सन्तुलन, र मेकानिकल भारलाई प्रभाव पार्छ |
| स्थिति | उपकरण कहाँ माउन्ट गर्नुपर्छ? | गुरुत्वाकर्षण केन्द्र, दृश्य क्षेत्र, र आन्दोलनलाई असर गर्न सक्छ |
| शक्ति | कुन विद्युतीय इनपुट आवश्यक छ? | ब्याट्री र पावर व्यवस्थापन आवश्यकताहरू परिवर्तन गर्दछ |
| डाटा | जानकारी कसरी प्रसारण वा भण्डारण गरिनेछ? | संचार र प्रशोधन वास्तुकला निर्धारण गर्दछ |
| मर्मतसम्भार | के मोड्युल पहुँच र प्रतिस्थापन गर्न सकिन्छ? | सेवायोग्यता र सञ्चालन निरन्तरतालाई असर गर्छ |
समायोजन अघि एकीकरण योजना हुनुपर्छ
प्रारम्भिक योजनाले अवरोध गरिएका सेन्सरहरू, पहुँचयोग्य कनेक्टरहरू, अपर्याप्त ब्याट्री क्षमता, वा अस्थिर उपकरणहरू माउन्ट गर्ने जस्ता समस्याहरूलाई रोक्न सक्छ।
उपयोगी प्राविधिक जानकारीमा उपकरणको आयाम, तौल, पावर खपत, कनेक्टर स्पेसिफिकेशनहरू, सञ्चार इन्टरफेसहरू, माउन्टिङ आवश्यकताहरू, सञ्चालन तापमान, र अपेक्षित वातावरणीय एक्सपोजर समावेश हुन्छ।
एकपटक यी प्यारामिटरहरू थाहा भएपछि, रोबोट प्लेटफर्मलाई पछि थपिएका उपकरणहरू सहितको आधार रोबोटको रूपमा नभई पूर्ण प्रणालीको रूपमा मूल्याङ्कन गर्न सकिन्छ।
प्लेटफर्म छनौट गर्नु अघि खरीददारहरूले के मूल्याङ्कन गर्नुपर्छ?
एक चतुर्भुज रोबोट छनोट उपस्थिति वा एकल प्रदर्शन संख्या संग सट्टा अनुप्रयोग संग सुरु गर्नुपर्छ। एक प्राविधिक रूपमा उन्नत प्लेटफर्म अझै पनि अनुपयुक्त हुन सक्छ यदि यसले आवश्यक भू-भाग नेभिगेट गर्न सक्दैन, आवश्यक उपकरणहरू बोक्न सक्दैन, अपेक्षित परिस्थितिहरूमा सञ्चालन गर्न वा आवश्यक डेटा प्रदान गर्न सक्दैन।
वातावरणबाट सुरु गर्नुहोस्
सतहहरू, ढलानहरू, सीढीहरू, कोरिडोरहरू, अवरोधहरू, तापक्रम, नमी, धुलो, र अन्य वातावरणीय विशेषताहरू कागजात गर्नुहोस्। यी कारकहरूले प्लेटफर्मलाई कस्तो प्रकारको गतिशीलता र सुरक्षा चाहिन्छ भनेर निर्धारण गर्दछ।
सञ्चालन कार्य परिभाषित गर्नुहोस्
रोबोटले निरीक्षण, अनुगमन, डाटा सङ्कलन, यातायात, उपकरण अवलोकन, वा अन्य परिभाषित प्रकार्य प्रदर्शन गर्नेछ कि भनेर पहिचान गर्नुहोस्। कार्यले स्थापना गर्न आवश्यक उपकरणहरू निर्धारण गर्दछ।
गतिशीलता मूल्याङ्कन गर्नुहोस्
हिड्ने क्षमता भन्दा धेरै हेर्नुहोस्। सीढी चढ्ने, ढलान ह्यान्डलिंग, अवरोध वार्ता, स्थिरता, चाल गति, घुमाउने क्षमता, र साइटमा अपेक्षित वास्तविक सतह अवस्थाहरूमा प्रदर्शनलाई विचार गर्नुहोस्।
पेलोड क्षमता र एकीकरण जाँच गर्नुहोस्
क्यामेरा, सेन्सर, सञ्चार उपकरण, माउन्टिङ स्ट्रक्चर, ब्याट्री र अन्य सामानहरू सहित पूरा उपकरण प्याकेजको मूल्याङ्कन गरिनुपर्छ।
स्वायत्त कार्यहरूको समीक्षा गर्नुहोस्
प्रणालीले मार्ग योजना, अवरोध बेवास्ता, स्थिति, स्वचालित डेटा सङ्कलन, कार्य तालिका, र परियोजना द्वारा आवश्यक स्तरमा रिमोट निगरानी समर्थन गर्न सक्छ कि भनेर निर्धारण गर्नुहोस्।
- भूभाग:रोबोटले कुन सतहहरू, सीढीहरू, ढलानहरू, र अवरोधहरू वार्ता गर्नुपर्छ?
- कार्य:रोबोटले कस्तो शारीरिक कार्य वा जानकारी प्रदान गर्नुपर्छ?
- पेलोड:कुन उपकरण बोक्नुपर्छ र यसको तौल कति हुन्छ?
- शक्ति:प्लेटफर्म र स्थापित उपकरणको संयुक्त विद्युतीय माग के हो?
- स्वायत्तता:सञ्चालन कार्यप्रवाहको कुन भागहरूलाई स्वचालित कार्यान्वयन चाहिन्छ?
- वातावरण:कस्तो तापक्रम, धुलो, आर्द्रता, कम्पन, वा प्रभाव अवस्थाहरू अपेक्षित छन्?
- मर्मत सम्भार:सेन्सरहरू, ब्याट्रीहरू, खुट्टाहरू, र अन्य कम्पोनेन्टहरू कसरी निरीक्षण र सेवा गरिनेछ?
चयन सिद्धान्तसबै भन्दा राम्रो प्लेटफर्म सबै भन्दा लामो विशिष्टता पाना संग एक आवश्यक छैन। यो एक हो जसको गतिशीलता, संवेदन, शक्ति, उपकरण एकीकरण, स्वायत्तता, र मर्मत विशेषताहरू वास्तविक परिचालन वातावरणसँग मेल खान्छ।
संरचित तैनाती प्रक्रिया कस्तो देखिन्छ?
एक संरचित तैनाती प्रक्रियाले सामान्य रोबोटिक्स अवधारणालाई स्पष्ट प्राविधिक आवश्यकताहरूको साथ अपरेटिङ सिस्टममा बदल्न मद्दत गर्दछ। यो विशेष गरी औद्योगिक अनुप्रयोगहरूको लागि महत्त्वपूर्ण छ किनभने रोबोटले अवस्थित वातावरण, उपकरण, प्रक्रियाहरू, र डेटा प्रणालीहरूसँग काम गर्नुपर्छ।
- सञ्चालन परिदृश्य परिभाषित गर्नुहोस्:साइट लेआउट, भू-भाग, वातावरणीय अवस्था, सञ्चालन मार्गहरू, र लक्षित कार्यहरू रेकर्ड गर्नुहोस्।
- आवश्यक उपकरण पहिचान गर्नुहोस्:कुन क्यामेराहरू, थर्मल सेन्सरहरू, वातावरणीय उपकरणहरू, प्रकाश एकाइहरू, वा सञ्चार मोड्युलहरू आवश्यक छन् निर्धारण गर्नुहोस्।
- प्रणाली मापदण्डहरू स्थापना गर्नुहोस्:वजन, आयाम, पावर आवश्यकताहरू, डाटा इन्टरफेसहरू, माउन्टिंग स्थितिहरू, र मर्मत पहुँच पुष्टि गर्नुहोस्।
- सञ्चालन मार्ग निर्माण:क्षेत्रहरू, चेकपोइन्टहरू, नेभिगेसन मार्गहरू, र अनुप्रयोगलाई आवश्यक निरीक्षण अनुक्रम परिभाषित गर्नुहोस्।
- गतिशीलता प्रमाणित गर्नुहोस्:सीढीहरू, ढलानहरू, अवरोधहरू, र संक्रमणकालीन सतहहरू सहित वास्तविक भू-भागमा आन्दोलनको मूल्याङ्कन गर्नुहोस्।
- उपकरण प्रमाणित गर्नुहोस्:आन्दोलनको समयमा छवि गुणस्तर, सेन्सर पढाइ, संचार, र उपकरण स्थिरता जाँच गर्नुहोस्।
- सञ्चालन प्रक्रियाहरू स्थापना गर्नुहोस्:चार्ज, मर्मत, डेटा समीक्षा, हस्तक्षेप, र आपतकालीन प्रक्रियाहरू परिभाषित गर्नुहोस्।
साइट परीक्षण महत्त्वपूर्ण छ
प्रयोगशाला परीक्षणहरूले वास्तविक सुविधाको प्रत्येक विशेषतालाई पुन: उत्पादन गर्न सक्दैन। जब व्यावहारिक हुन्छ तब रोबोटलाई प्रतिनिधि परिचालन अवस्थाहरूमा मूल्याङ्कन गरिनुपर्छ।
साइट परीक्षणले विवरणहरू प्रकट गर्न सक्छ जुन सामान्य विकासको समयमा पहिचान गर्न गाह्रो हुन्छ। एक कोरिडोर अपेक्षित भन्दा साँघुरो हुन सक्छ। एउटा सीढीको असामान्य उचाइ हुन सक्छ। एक विशेष सतहले कम कर्षण प्रदान गर्न सक्छ। प्रकाश अवस्थाले क्यामेराको कार्यसम्पादन घटाउन सक्छ।
यी निष्कर्षहरू त्यसपछि मार्ग योजना, उपकरण प्लेसमेन्ट, सेन्सर कन्फिगरेसन, वा सञ्चालन प्रक्रियाहरू समायोजन गर्न प्रयोग गर्न सकिन्छ।
डेटा कार्यप्रवाहहरू रोबोटसँग डिजाइन हुनुपर्छ
संकलित जानकारी प्रयोग गर्न सकिन्छ जब मात्र निरीक्षण स्वचालन मूल्य उत्पादन गर्दछ। एक उपयोगी प्रणालीले छविहरू र सेन्सर पढाइहरू कसरी भण्डारण गरिन्छन्, तिनीहरू स्थानहरूसँग कसरी सम्बन्धित छन्, कसरी असामान्यताहरू पहिचान गरिन्छ, र कसरी अपरेटरहरूले परिणामहरूको समीक्षा गर्छन् भनेर परिभाषित गर्नुपर्छ।
पुनरावर्ती निरीक्षणको लागि, ऐतिहासिक अभिलेखहरूले पनि तुलनाको लागि आधार प्रदान गर्न सक्छ। रोबोटले समान मार्गहरू र दृश्यहरू प्रयोग गरेर डेटा सङ्कलन गर्न सक्छ, परिवर्तनहरू समयसँगै पहिचान गर्न सजिलो बनाउँदै।
मर्मतसम्भार तैनाथीको अंश हुनुपर्छ
मोबाइल रोबोटले मेकानिकल र इलेक्ट्रोनिक कम्पोनेन्टहरू समावेश गर्दछ जुन बारम्बार आन्दोलनको अनुभव गर्दछ। खुट्टा, जोइन्टहरू, मोटरहरू, सेन्सरहरू, कनेक्टरहरू, ब्याट्रीहरू, र सुरक्षात्मक आवासहरू सबैलाई उपयुक्त मर्मत आवश्यक पर्दछ।
त्यसैले नियमित निरीक्षण सुरुदेखि सञ्चालन योजनामा समावेश गर्नुपर्छ। मुख्य कम्पोनेन्टहरूमा सजिलो पहुँच र स्पष्ट प्रतिस्थापन प्रक्रियाहरूले दीर्घकालीन सञ्चालनलाई अझ व्यावहारिक बनाउन सक्छ।
औद्योगिक Quadruped रोबोटिक्स को भविष्य दिशा के हो?
औद्योगिक चतुर्भुज रोबोटिक्स को विकास अधिक स्वायत्तता, राम्रो वातावरणीय जागरूकता, बलियो उपकरण एकीकरण, र थप अनुप्रयोग-विशिष्ट सफ्टवेयर तिर अघि बढिरहेको छ। केन्द्रीय दिशा भनेको रोबोटलाई राम्रो हिड्ने बनाउनु मात्र होइन, कम म्यानुअल हस्तक्षेपको साथ पूर्ण सञ्चालन कार्यप्रवाहहरू गर्न सक्षम बनाउनु हो।
स्मार्ट एम्बोडेड अपरेशन
रोबोटहरूले उनीहरूलाई छुट्टै कार्यको रूपमा व्यवहार गर्नुको सट्टा धारणा र आन्दोलनलाई जोड्ने अपेक्षा गरिएको छ। एउटा प्लेटफर्मले कहाँ सार्ने, कसरी अवरोधहरूबाट बच्ने, र कहाँ कार्य गर्ने भन्ने निर्णय गर्न वातावरणीय जानकारी प्रयोग गर्न सक्छ।
यसले भौतिक रोबोट र यसलाई नियन्त्रण गर्ने सफ्टवेयर बीचको घनिष्ठ सम्बन्ध सिर्जना गर्दछ। नतिजा वातावरणमा अधिक अनुकूली आन्दोलन हुन सक्छ जुन एक निश्चित मार्ग द्वारा पूर्ण रूपमा प्रतिनिधित्व गर्न सकिँदैन।
अधिक बुद्धिमानी निरीक्षण
क्यामेरा र सेन्सरहरूले थप जानकारी सङ्कलन गर्दा, स्वचालित विश्लेषण बढ्दो रूपमा उपयोगी हुन्छ। AI-आधारित पहिचानले पूर्वनिर्धारित दृश्य अवस्थाहरू पहिचान गर्न, निरीक्षण छविहरू व्यवस्थित गर्न, र थप समीक्षाको योग्य क्षेत्रहरूलाई हाइलाइट गर्न मद्दत गर्न सक्छ।
उदाहरण को लागी, एक प्रणाली चयन गरिएको उपकरण विसंगति, सतह परिवर्तन, वा अनुप्रयोग द्वारा परिभाषित अन्य सर्तहरू पहिचान गर्न डिजाइन गर्न सकिन्छ। मानव अपरेटरहरूले प्रत्येक छविलाई समान ध्यान दिएर समीक्षा गर्नुको सट्टा प्रमाणीकरण र निर्णयमा ध्यान केन्द्रित गर्न सक्छन्।
ग्रेटर मोडुलरिटी
भविष्यका औद्योगिक प्लेटफर्महरूले फराकिलो उपकरण संयोजनहरूलाई समर्थन गर्ने सम्भावना छ। एउटै रोबोटिक आधारले विभिन्न निरीक्षण सेन्सरहरू, वातावरणीय मोड्युलहरू, सञ्चार उपकरणहरू, वा कार्य-विशिष्ट उपकरणहरू समायोजन गर्न सक्छ।
यसका लागि थप मानकीकृत मेकानिकल र बिजुली इन्टरफेसहरू चाहिन्छ जबकि अझै पनि अनुकूलनलाई अनुमति दिईन्छ जहाँ विशेष परियोजनाहरूलाई आवश्यक पर्दछ।
औद्योगिक सूचना प्रणाली संग एकीकरण
औद्योगिक रोबोटिक्सको अर्को चरणले डिजिटल व्यवस्थापन प्रणालीसँग भौतिक सञ्चालन जडान गर्ने सम्भावना छ। रोबोट-उत्पन्न जानकारी उपकरण रेकर्ड, मर्मत तालिका, नक्सा, निरीक्षण इतिहास, र अन्य डिजिटल डाटा संग संयोजन गर्न सकिन्छ।
यसले रोबोटलाई पृथक मेसिनको रूपमा काम गर्नुको सट्टा ठूलो औद्योगिक कार्यप्रवाहको हिस्सा बन्न अनुमति दिन्छ।
उच्च स्वायत्तता अधिक कार्यहरू स्वायत्त नेभिगेसन, मार्ग योजना, अवरोध परित्याग, र निर्धारित सञ्चालन मार्फत प्रदर्शन गर्न सकिन्छ।
राम्रो धारणा बहु सेन्सरहरू र बुद्धिमानी विश्लेषणले उपकरण र वरपरको बारेमा थप जानकारी प्रदान गर्न सक्छ।
गहिरो एकीकरण रोबोटिक प्लेटफर्महरूले गतिशीलता, सेन्सर, पावर, डाटा, र औद्योगिक सफ्टवेयरलाई थप पूर्ण सञ्चालन कार्यप्रवाहमा जडान गर्न सक्छ।
मोबाइल मेसिनबाट बुद्धिमान अपरेटिङ प्लेटफर्ममा
क्वाड्रपेड रोबोटिक्सको दीर्घकालीन मूल्य भौतिक गतिशीलता र डिजिटल बुद्धिमत्ताको संयोजनमा निहित छ। कठिन भूभागमा हिंड्न सक्ने रोबोटले भौतिक पहुँच प्रदान गर्दछ। सेन्सरहरूले जानकारी दिन्छ। स्वायत्त नियन्त्रणले दोहोर्याउने क्षमता प्रदान गर्दछ। एआई-आधारित विश्लेषणले सङ्कलन डाटा व्याख्या गर्न मद्दत गर्न सक्छ। औद्योगिक सफ्टवेयरले ती परिणामहरूलाई फराकिलो कार्यप्रवाहहरूसँग जोड्दछ।
यी प्रत्येक क्षमताहरू स्वतन्त्र रूपमा उपयोगी छन्, तर तिनीहरूको संयोजनले धेरै सक्षम प्लेटफर्म सिर्जना गर्दछ। तिनीहरू जति नजिकबाट एकीकृत हुन्छन्, प्रत्येक नयाँ कार्यको लागि सम्पूर्ण प्रणालीलाई पुन: डिजाइन नगरी थप अनुप्रयोगहरूलाई समर्थन गर्न सकिन्छ।
भविष्यको सामना गर्ने सिद्धान्तऔद्योगिक चतुर्भुज रोबोटिक्सको दिशा कार्य-उन्मुख प्रणालीहरू तर्फ हो जसले गतिशीलता, धारणा, स्वायत्त अपरेशन, मोड्युलर उपकरण, र डाटा इन्टेलिजेन्सलाई एक समन्वयित प्लेटफर्म भित्र संयोजन गर्दछ।
बारम्बार सोधिने प्रश्नहरू
एक औद्योगिक quadruped रोबोट के हो?
यो एक चार खुट्टाको मोबाइल रोबोट प्लेटफर्म हो जुन व्यावसायिक कार्यहरू जस्तै निरीक्षण, निगरानी, डेटा सङ्कलन, र परम्परागत पाङ्ग्रे रोबोटहरूलाई नेभिगेट गर्न कठिनाइ हुने वातावरणमा सञ्चालन गर्न डिजाइन गरिएको हो।
असमान भू-भागका लागि चारवटा रोबोटहरू किन उपयुक्त छन्?
चार व्यक्तिगत रूपमा नियन्त्रित खुट्टाले खुट्टाको स्थान र शरीरको मुद्राको लागि थप विकल्पहरू प्रदान गर्दछ। यसले प्लेटफर्मलाई यसको परिभाषित अपरेटिङ क्षमता भित्र सिढीहरू, ढलानहरू, खाली ठाउँहरू, खुल्ला सतहहरू, र भू-भागमा अन्य परिवर्तनहरू वार्ता गर्न मद्दत गर्न सक्छ।
के एक चतुर्भुज रोबोट स्वायत्त रूपमा काम गर्न सक्छ?
हो। प्रणाली वास्तुकलामा निर्भर गर्दै, स्वायत्त कार्यहरूले वातावरणीय धारणा, स्थिति, मार्ग योजना, अवरोध बेवास्ता, कार्य कार्यान्वयन, र डेटा संग्रह समावेश गर्न सक्छ। स्वायत्तता को उपयुक्त स्तर आवेदन र वातावरण मा निर्भर गर्दछ।
चारवटा प्लेटफर्ममा कुन सेन्सरहरू स्थापना गर्न सकिन्छ?
सम्भावित उपकरणहरूमा दृश्य-प्रकाश क्यामेराहरू, थर्मल इमेजिङ प्रणालीहरू, गहिराइ वा दायरा सेन्सरहरू, वातावरणीय निगरानी उपकरणहरू, प्रकाश प्रणालीहरू, सञ्चार मोड्युलहरू, र अन्य कार्य-विशेष उपकरणहरू समावेश छन्। सही कन्फिगरेसन प्लेटफर्म र अनुप्रयोगमा निर्भर गर्दछ।
के औद्योगिक निरीक्षणको लागि चौगुना रोबोट प्रयोग गर्न सकिन्छ?
हो। यसले परिभाषित मार्गहरू पछ्याएर र भिजुअल, थर्मल, वा अन्य सेन्सर डेटा सङ्कलन गरेर औद्योगिक सुविधाहरू, उपकरणहरू, पूर्वाधारहरू, सुरुङहरू, कार्यशालाहरू, र अन्य क्षेत्रहरूको नियमित निरीक्षणलाई समर्थन गर्न सक्छ।
के थर्मल इमेजिङलाई रोबोटसँग एकीकृत गर्न सकिन्छ?
हो। थर्मल इमेजिङ पारंपरिक क्यामेरासँगै प्रयोग गर्न सकिन्छ जब तापमान भिन्नताहरू निरीक्षण कार्यमा सान्दर्भिक हुन्छन्। सेन्सर, माउन्टिंग स्थिति, पावर आवश्यकता, र डाटा इन्टरफेस पूर्ण प्रणालीको भागको रूपमा मूल्याङ्कन गरिनु पर्छ।
के रोबोटमा थप उपकरणहरू थप्न सकिन्छ?
धेरै व्यावसायिक प्लेटफर्महरूले मोड्युलर उपकरणहरूलाई समर्थन गर्न सक्छन्, प्रदान गरिएका कम्पोनेन्टहरू परिभाषित मेकानिकल, विद्युतीय, वजन, र इन्टरफेस सीमाहरू भित्र रहन्छन्। विशेष कन्फिगरेसनहरूको लागि अनुकूलन कोष्ठक वा अन्य एकीकरण घटकहरू आवश्यक हुन सक्छ।
प्लेटफर्म छनौट गर्नु अघि के विचार गर्नुपर्छ?
महत्त्वपूर्ण कारकहरूमा भू-भाग, सीढी र ढलान आवश्यकताहरू, सञ्चालन वातावरण, पेलोड वजन, सेन्सर आवश्यकताहरू, पावर माग, स्वायत्त कार्यहरू, डेटा कार्यप्रवाह, मर्मत पहुँच, र सञ्चार अवस्थाहरू समावेश छन्।
के एउटै प्लेटफर्मले विभिन्न अनुप्रयोगहरूलाई समर्थन गर्न सक्छ?
हो। एक मोड्युलर डिजाइनले निरीक्षण, अनुगमन, वातावरणीय मापन, वा अन्य परिभाषित औद्योगिक कार्यहरूको लागि विभिन्न सेन्सरहरू र उपकरणहरू स्थापना गर्न अनुमति दिन्छ। उपलब्ध कन्फिगरेसन रोबोट वास्तुकला र उपकरण आवश्यकताहरूमा निर्भर गर्दछ।
रोबोटिक गस्ती पछि कसरी निरीक्षण डाटा प्रयोग गर्न सकिन्छ?
सङ्कलन गरिएका छविहरू र सेन्सर रिडिङहरू स्थानहरू र निरीक्षण बिन्दुहरूसँग सम्बन्धित हुन सक्छन्, त्यसपछि पूर्वनिर्धारित अवस्थाहरूको लागि समीक्षा गरिन्छ। ऐतिहासिक अभिलेखहरूले निरीक्षण चक्रहरू बीचको तुलनालाई समर्थन गर्न र फलो-अप कार्यहरू व्यवस्थित गर्न मद्दत गर्न सक्छ।
के स्वायत्त सञ्चालनले अपरेटरहरूको आवश्यकतालाई हटाउँछ?
जरूरी छैन। स्वचालनले निरन्तर म्यानुअल नियन्त्रणलाई कम गर्न सक्छ, तर अपरेटरहरूलाई अझै पनि सुपरिवेक्षण, अपवाद ह्यान्डलिङ, मर्मतसम्भार, असामान्य खोजहरू, र रोबोटको परिभाषित अपरेटिङ क्षमता बाहिरका कार्यहरूको लागि आवश्यक पर्न सक्छ।
औद्योगिक चतुर्भुज रोबोटहरू कुन वातावरणमा प्रयोग गर्न सकिन्छ?
सम्भावित अनुप्रयोगहरूमा कारखानाहरू, कार्यशालाहरू, सुरुङहरू, औद्योगिक सुविधाहरू, पूर्वाधार साइटहरू, असमान बाहिरी क्षेत्रहरू, र मोबाइल निरीक्षण वा डेटा सङ्कलन आवश्यक पर्ने अन्य स्थानहरू समावेश छन्। वास्तविक उपयुक्तता वातावरणीय अवस्था र प्लेटफर्म विशिष्टताहरूमा निर्भर गर्दछ।
Quadruped रोबोटिक्स परियोजना छलफल गर्नुहोस्
भूभाग अवस्थाहरू, निरीक्षण कार्य, उपकरण आवश्यकताहरू, पेलोड वजन, सञ्चालन वातावरण, वा तपाईंको आवेदनको लागि आवश्यक स्वायत्त कार्यहरू साझा गर्नुहोस्।
तपाईंको परियोजना आवश्यकताहरू छलफल गर्न हामीलाई सम्पर्क गर्नुहोस्