- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
ड्रोन पेलोडहरूले कसरी औद्योगिक UAV लाई कार्य-उन्मुख प्लेटफर्महरूमा रूपान्तरण गर्छ?
A ड्रोन पेलोड प्रणालीले निश्चित कार्यको समयमा औद्योगिक UAV ले के बुझ्न, मापन गर्न, बोक्न वा सञ्चालन गर्न सक्छ भनेर निर्धारण गर्दछ। विमानलाई साधारण उडान क्यामेराको रूपमा व्यवहार गर्नुको सट्टा, आधुनिक UAV विकासले उडान प्लेटफर्मलाई दृश्य-लाइट क्यामेराहरू, थर्मल इमेजिङ प्रणालीहरू, LiDAR, कृषि वितरण उपकरणहरू, सामग्री ह्यान्डलिंग उपकरणहरू, वातावरणीय सेन्सरहरू, प्रकाश एकाइहरू, सञ्चार मोड्युलहरू, र बौद्धिक रूपमा हार्डवेयर छविहरू जस्ता अनुप्रयोग-विशेष उपकरणहरूसँग जोड्दछ। त्यसकारण उपयुक्त पेलोड चयन गर्दा सेन्सरको उद्देश्य, भौतिक आकार, तौल, शक्तिको माग, माउन्टिङ विधि, डाटा आवश्यकताहरू, र सञ्चालन वातावरणमा ध्यान दिन आवश्यक छ। राम्रोसँग एकीकृत पेलोडले सामान्य विमानलाई सर्वेक्षण, निरीक्षण, कृषि, पूर्वाधार कार्य, वातावरणीय अनुगमन, र अन्य विशेष अनुप्रयोगहरूको लागि थप व्यावहारिक प्लेटफर्ममा परिणत गर्न सक्छ।
सामग्रीको तालिका
सम्बन्धित प्राविधिक छलफलमा सिधै जानको लागि खण्डमा क्लिक गर्नुहोस्।
- 1. UAV पेलोडको भूमिका के निर्धारण गर्छ?
- 2. सेन्सिङ र म्यापिङ प्रणालीहरूले कसरी औद्योगिक कार्यलाई समर्थन गर्छ?
- 3. दृश्य-लाइट क्यामेराहरू सही छनौट कहिले हुन्छन्?
- 4. थर्मल इमेजिङले क्यामेराहरू छुटेका हुन सक्ने अवस्थाहरू कसरी प्रकट गर्छ?
- 5. UAV म्यापिङको लागि LiDAR कहिले विचार गर्नुपर्छ?
- 6. कार्यात्मक उपकरणले कसरी UAV क्षमताहरू विस्तार गर्न सक्छ?
- 7. UAV ले कसरी वातावरणीय अनुगमनलाई समर्थन गर्न सक्छ?
- 8. बौद्धिक विश्लेषणले पेलोड प्रयोगलाई कसरी सुधार गर्छ?
- 9. पेलोड उपकरण एकीकरण गर्दा के विचार गर्नुपर्छ?
- 10. क्रेताहरूले कसरी सही कन्फिगरेसन चयन गर्नुपर्छ?
- 11. औद्योगिक अनुप्रयोगहरूको लागि पेलोड प्रणालीहरू कसरी विकसित हुँदैछन्?
- 12. बारम्बार सोधिने प्रश्नहरू
UAV पेलोडको भूमिका के निर्धारण गर्दछ?
पेलोड UAV प्रणालीको भाग हो जुन प्रत्यक्ष रूपमा सञ्चालन कार्यसँग अन्तरक्रिया गर्दछ। विमानले उडान प्लेटफर्म प्रदान गर्दछ, जबकि पेलोडले एक विशेष अनुप्रयोगको लागि आवश्यक सेन्सिङ, मापन, यातायात, संचार, वा परिचालन कार्य प्रदान गर्दछ।
यो सम्बन्ध महत्त्वपूर्ण छ किनभने उस्तै उडान विशेषताहरू भएका दुई विमानहरूले विभिन्न उपकरणहरू जडान गर्दा पूर्ण रूपमा फरक कामहरू गर्न सक्छन्। क्यामेरा प्लेटफर्म दृश्य निरीक्षणको लागि उपयुक्त हुन सक्छ, जबकि थर्मल इमेजिङ एकाइले तापमान जानकारी प्रदान गर्न सक्छ। एक LiDAR प्रणालीले त्रि-आयामी स्थानिक डाटा सङ्कलन गर्न सक्छ, जबकि सामग्री-ह्यान्डलिंग एट्याचमेन्टले स्थानहरू बीच उपकरण सार्न सक्छ।
पेलोड चयन त्यसकारण विमानले कुन जानकारी वा भौतिक कार्यलाई समर्थन गर्न आवश्यक छ भन्ने प्रश्नबाट सुरु हुन्छ। एकचोटि कार्य परिभाषित गरिसकेपछि, उपकरणहरू आवश्यक डाटा प्रकार, शुद्धता, कभरेज, वजन, बिजुली खपत, स्थापना विधि, र काम गर्ने वातावरण वरिपरि चयन गर्न सकिन्छ।
सेन्सिङ अपरेटिङ क्षेत्रबाट भिजुअल, थर्मल, स्थानिक, वातावरणीय वा अन्य कार्य-विशेष जानकारी सङ्कलन गर्दछ।
सञ्चालन विमानलाई स्प्रे गर्ने, रोप्ने, उठाउने, प्रकाश, वा सञ्चार जस्ता परिभाषित भौतिक कार्यहरू गर्न अनुमति दिन्छ।
विश्लेषण प्रक्रियाहरूले पूर्वनिर्धारित अवस्थाहरू, मापनहरू, वा ढाँचाहरू पहिचान गर्न डेटा सङ्कलन गर्दछ जुन थप ध्यान आवश्यक छ।
पेलोड चयनले सञ्चालन उद्देश्यलाई पालना गर्नुपर्छ
एक उपयोगी सुरूवात बिन्दु उडानबाट आवश्यक आउटपुट परिभाषित गर्न हो। यदि अपेक्षित परिणाम उच्च-रिजोल्युसन छवि हो भने, एक उपयुक्त दृश्य प्रकाश क्यामेरा पर्याप्त हुन सक्छ। यदि उद्देश्यले गर्मी भिन्नताहरू पत्ता लगाउन समावेश गर्दछ भने, थर्मल इमेजिङ अधिक उपयुक्त हुन सक्छ। जब सही त्रि-आयामी जानकारी आवश्यक हुन्छ, LiDAR ले थप उपयुक्त डाटा स्रोत प्रदान गर्न सक्छ।
एउटै सिद्धान्त परिचालन उपकरण लागू हुन्छ। कृषि कार्यलाई सामग्री ढुवानी वा वातावरणीय नमूनाबाट फरक पेलोड वास्तुकला चाहिन्छ। सबै पेलोडहरूलाई विनिमेय उपकरणको रूपमा व्यवहार गर्नाले टाढिने एकीकरण समस्याहरू सिर्जना गर्न सक्छ किनभने प्रत्येक श्रेणीमा फरक मेकानिकल र विद्युतीय आवश्यकताहरू छन्।
- उपकरण छनौट गर्नु अघि कार्य परिभाषित गर्नुहोस्।
- आवश्यक जानकारी वा शारीरिक कार्यको प्रकार निर्धारण गर्नुहोस्।
- विमान क्षमता र प्रोपल्सन आवश्यकताहरु विरुद्ध पेलोड मास जाँच गर्नुहोस्।
- विमान विद्युतीय प्रणालीसँग पेलोड पावर आवश्यकताहरूको समीक्षा गर्नुहोस्।
- माउन्टिंग स्थिति, ब्यालेन्स, डाटा जडानहरू, र मर्मत पहुँचलाई विचार गर्नुहोस्।
मुख्य सिद्धान्तपेलोड कार्य वरिपरि चयन गर्नुपर्छ। विमान, पेलोड, पावर प्रणाली, र माउन्टिङ संरचनालाई एक अपरेटिङ कन्फिगरेसनको रूपमा समन्वय गर्न आवश्यक छ।
सेन्सिङ र म्यापिङ प्रणालीहरूले कसरी औद्योगिक कार्यलाई समर्थन गर्छन्?
सेन्सिङ र म्यापिङ उपकरणले धेरै औद्योगिक UAV अनुप्रयोगहरूको जानकारी तह प्रदान गर्दछ। जग्गाबाट प्रत्यक्ष अवलोकनमा पूर्ण रूपमा भर पर्नुको सट्टा, अपरेटरहरूले स्थानहरूबाट संरचित जानकारी सङ्कलन गर्न सक्छन् जुन कठिन, समय खपत गर्ने, वा म्यानुअल रूपमा निरीक्षण गर्न असक्षम छन्।
विभिन्न सेन्सरहरूले डेटाको विभिन्न रूपहरू उत्पादन गर्छन्। दृश्य-प्रकाश क्यामेराले छवि र भिडियो प्रदान गर्दछ। थर्मल उपकरणले तापमान ढाँचाहरू पहिचान गर्दछ। LiDAR ले स्थानिय मापन र बिन्दु-क्लाउड डेटा उत्पन्न गर्दछ। उपयुक्त टेक्नोलोजी के अवलोकन गर्न आवश्यक छ र उडान पछि जानकारी कसरी प्रयोग गरिनेछ मा निर्भर गर्दछ।
| उपकरण प्रकार | प्राथमिक डाटा | विशिष्ट औद्योगिक प्रयोगहरू |
|---|---|---|
| दृश्य-लाइट क्यामेरा | उच्च रिजोल्युसन छवि र भिडियो | पूर्वाधार निरीक्षण, सुविधा अवलोकन, कृषि अनुगमन, दृश्य दस्तावेज |
| थर्मल इमेजिङ | तापक्रम वितरण र थर्मल ढाँचाहरू | उपकरण अवस्था जाँच, फोटोभोल्टिक निरीक्षण, विद्युत घटक मूल्याङ्कन |
| LiDAR | त्रि-आयामी स्थानिय मापन | भू-भाग म्यापिङ, भवन मोडलिङ, खानी सर्वेक्षण, नदी र साइट मापन |
| वातावरणीय सेन्सर | ग्याँस, धुलो, पानी, वा अन्य वातावरणीय डेटा | पर्यावरण अनुगमन, औद्योगिक साइट मूल्याङ्कन, क्षेत्र डाटा संग्रह |
किन विभिन्न सेन्सरहरू मात्र प्रतिस्थापन गर्न सकिँदैन
प्रत्येक सेन्सरले फरक भौतिक विशेषताहरू मापन गर्दछ। दृश्य-प्रकाश क्यामेराले कम्पोनेन्टको उपस्थिति देखाउन सक्छ, तर यसले सीधा तापक्रम जानकारी प्रदान गर्दैन। थर्मल क्यामेराले असामान्य ताप ढाँचा देखाउन सक्छ, तर यसले उच्च-रिजोल्युसन क्यामेराको रूपमा दृश्य विवरणको समान स्तर प्रदान गर्दैन।
LiDAR फेरि फरक तरिकाले काम गर्दछ। यसले स्थानिक जानकारी मापन गर्दछ र भू-भाग र संरचनाहरूको त्रि-आयामी प्रतिनिधित्वहरू उत्पादन गर्न सक्छ। यसले यसलाई मूल्यवान बनाउँछ जब कार्य ज्यामिति, दूरी, उचाइ, भोल्युम, वा सतह संरचनामा मात्र भिजुअल उपस्थितिमा निर्भर हुन्छ।
धेरै डेटा स्रोतहरू संयोजन
केही उन्नत अनुप्रयोगहरूले एउटा विमानमा वा धेरै उडानहरूमा धेरै सेन्सर प्रकारहरू जोड्छन्। उदाहरणका लागि, दृश्यात्मक इमेजरीले दृश्य सन्दर्भ प्रदान गर्न सक्छ जबकि थर्मल जानकारीले तापमान विसंगतिहरूलाई हाइलाइट गर्दछ। स्थानिय डेटाले उही निरीक्षण कार्यप्रवाहमा सही ज्यामितीय जानकारी थप्न सक्छ।
त्यस्ता संयोजनहरूले सङ्कलन जानकारीको पूर्णतालाई सुधार गर्न सक्छ, तर तिनीहरूले थप एकीकरण आवश्यकताहरू पनि सिर्जना गर्छन्। विमानलाई संयुक्त उपकरणका लागि पर्याप्त पेलोड क्षमता, पावर, माउन्टिङ स्पेस, सञ्चार इन्टरफेस र उडान स्थिरता चाहिन्छ।
दृश्य-लाइट क्यामेराहरू सही छनौट कहिले हुन्छन्?
दृश्य-प्रकाश क्यामेराहरू सबैभन्दा व्यापक रूपमा लागू हुने पेलोड प्रकारहरू मध्ये एक रहन्छन् किनभने धेरै औद्योगिक कार्यहरू दृश्य जानकारीबाट सुरु हुन्छन्। उच्च-रिजोल्युसन छविहरू र भिडियोहरूले संरचनाहरू, मेसिनरीहरू, कृषि क्षेत्रहरू, भवनहरू, र अन्य भौतिक वातावरणको अवस्था दस्तावेज गर्न सक्छन्।
पूर्वाधार कार्यको लागि, विस्तृत छविहरूले अपरेटरहरूलाई फरक कोण वा दूरीबाट दृश्य सतह अवस्थाहरू निरीक्षण गर्न मद्दत गर्न सक्छ। औद्योगिक सुविधाहरूले बाह्य संरचनाहरू, छत क्षेत्रहरू, उपकरण स्थानहरू, वा अन्य क्षेत्रहरू जुन जमिनबाट निरन्तर जाँच गर्न सुविधाजनक नहुन सक्छ अवलोकन गर्न हवाई इमेजिङ प्रयोग गर्न सक्छ।
संकल्प कार्यसँग मिल्नुपर्छ
उच्च-रिजोल्युसन क्यामेराले थप दृश्य विवरणहरू खिच्न सक्छ, तर रिजोल्युसनलाई उडान उचाइ, दृश्यको क्षेत्र, आन्दोलन, प्रकाश, भण्डारण आवश्यकताहरू, र वास्तविक निरीक्षण उद्देश्यसँगै विचार गर्नुपर्छ।
उदाहरणका लागि, फराकिलो क्षेत्रको कृषि अवलोकन कार्यले कभरेज र लगातार छवि अधिग्रहणलाई प्राथमिकता दिन सक्छ, जबकि विस्तृत संरचनात्मक निरीक्षणलाई नजिकको सञ्चालन दूरीबाट ठूलो छवि विवरण आवश्यक हुन सक्छ।
भिडियो र स्थिर तस्बिरहरू फरक उद्देश्यहरू सेवा गर्छन्
भिडियोले उडानको समयमा निरन्तर दृश्य जानकारी प्रदान गर्न सक्छ र गतिशील निरीक्षण कार्यप्रवाह वा प्रत्यक्ष अवलोकनको लागि उपयोगी हुन सक्छ। अझै छविहरूले पछिको विश्लेषण, मापन, तुलना, वा कागजातहरूको लागि उच्च-विवरण रेकर्डहरू प्रदान गर्न सक्छ।
उपयुक्त इमेजिङ मोड कार्य मा निर्भर गर्दछ। केहि अनुप्रयोगहरूले दुवैबाट लाभ उठाउन सक्छन्, विशेष गरी जब अपरेटरहरूलाई प्रत्यक्ष स्थितिगत जानकारी चाहिन्छ जबकि पछि समीक्षाको लागि विस्तृत रेकर्डहरू आवश्यक पर्दछ।
- पूर्वाधार:बाह्य सतहहरू र संरचनात्मक अवस्थाहरूको दृश्य जाँचहरू समर्थन गर्दछ।
- औद्योगिक सुविधाहरू:छत, उपकरण क्षेत्रहरू, र पहुँच गर्न गाह्रो स्थानहरूको हवाई दृश्यहरू प्रदान गर्दछ।
- कृषि:फसल अवलोकन र क्षेत्र अवस्थाको दृश्य मूल्याङ्कन समर्थन गर्दछ।
- सामान्य कागजात:परिभाषित क्षेत्र वा सम्पत्तिहरूको दोहोर्याउन मिल्ने भिजुअल रेकर्डहरू सिर्जना गर्दछ।
माउन्टिंग स्थिरताले छविको गुणस्तरलाई पनि असर गर्छ
उच्च गुणस्तरको क्यामेराले अस्थिर स्थापनाको लागि पूर्ण रूपमा क्षतिपूर्ति दिन सक्दैन। मोटरहरू र घुमाउने घटकहरूबाट कम्पनले सङ्कलन छविहरूको गुणस्तरलाई असर गर्न सक्छ, विशेष गरी जब कार्यलाई राम्रो दृश्य विवरण चाहिन्छ।
क्यामेरा माउन्टिङ, विमानको संरचना, कम्पन नियन्त्रण, उडान व्यवहार, र सञ्चालन गतिलाई सँगै विचार गर्नुपर्छ। एक पेलोड मात्र उपयोगी हुन्छ जब सङ्कलन डाटा उद्देश्य विश्लेषणको लागि पर्याप्त स्पष्ट छ।
थर्मल इमेजिङले क्यामेराहरू मिस हुन सक्ने अवस्थाहरू कसरी प्रकट गर्छ?
थर्मल इमेजिङले परम्परागत भिजुअल फोटोग्राफीबाट फरक प्रकारको जानकारी प्रदान गर्दछ। मुख्य रूपमा देखिने प्रकाशमा भर पर्नुको सट्टा, थर्मल सेन्सरहरूले सतहको तापक्रमसँग सम्बन्धित इन्फ्रारेड विकिरणमा भिन्नताहरू पत्ता लगाउँछन्।
सम्पत्तिको अवस्था गर्मी वितरणसँग सम्बन्धित हुँदा यसले थर्मल उपकरणहरूलाई उपयोगी बनाउन सक्छ। असामान्य रूपमा काम गर्ने विद्युतीय घटकले स्थानीय तापक्रम वृद्धि गर्न सक्छ। फोटोभोल्टिक स्थापनाले मोड्युलहरूमा तापमान भिन्नताहरू देखाउन सक्छ। औद्योगिक उपकरणहरूले थर्मल ढाँचाहरू पनि उत्पादन गर्न सक्छन् जसले निरीक्षणको क्रममा थप जानकारी प्रदान गर्दछ।
थर्मल डेटाले निरीक्षणको अर्को तह थप्छ
भिजुअल र थर्मल जानकारी एक अर्काको पूरक हुन सक्छ। दृश्यात्मक छविले कम्पोनेन्टको भौतिक रूप देखाउन सक्छ, जबकि थर्मल छविले त्यो भागको भिन्न तापक्रम ढाँचा छ कि छैन भनेर देखाउन सक्छ।
यसले थर्मल उपकरणहरूलाई विशेष रूपमा उपयोगी बनाउँछ जब मुद्दा एक्लै उपस्थिति मार्फत विश्वसनीय रूपमा पहिचान गर्न सकिँदैन। यद्यपि, थर्मल रिडिङहरू अझै पनि उपकरण, वातावरण, सतह विशेषताहरू, र मापन अवस्थाहरू अनुसार व्याख्या गर्न आवश्यक छ।
पावर पूर्वाधार
थर्मल इमेजिङले विद्युतीय कम्पोनेन्टहरू र अन्य उपकरणहरूमा तापमान भिन्नताहरू पहिचान गर्न मद्दत गर्न सक्छ जहाँ असामान्य तापले थप निरीक्षणको आवश्यकता हुन सक्छ।
फोटोभोल्टिक प्रणाली
सौर्य मोड्युलहरूमा तापक्रम ढाँचाहरूले हवाई निरीक्षण कार्यप्रवाहको समयमा थप जानकारी प्रदान गर्न सक्छ।
औद्योगिक मेसिनरी
थर्मल छविहरूले दृश्य निरीक्षणको पूरक हुन सक्छ जब उपकरणको अवस्था असामान्य ताप उत्पादनसँग सम्बन्धित छ।
संयुक्त निरीक्षण
दृश्यात्मक र थर्मल सेन्सरहरू सँगै प्रयोग गर्न सकिन्छ जब दुवै शारीरिक उपस्थिति र तापमान व्यवहार मूल्याङ्कन गर्न आवश्यक छ।
वातावरणीय अवस्था अझै पनि महत्त्वपूर्ण छ
थर्मल इमेजिङले वरपरको वातावरणबाट स्वतन्त्र रूपमा काम गर्दैन। मौसम, सतह गुणहरू, मापन दूरी, र ताप विनिमयले सेन्सरले के हेर्छ भन्ने कुरालाई प्रभाव पार्न सक्छ।
यस कारणका लागि, थर्मल निरीक्षणमा स्पष्ट रूपमा अपरेटिंग अवस्थाहरू र व्याख्या विधिहरू परिभाषित हुनुपर्छ। पेलोडले डेटा प्रदान गर्दछ, जबकि निरीक्षण कार्यप्रवाहले डेटा कसरी मूल्याङ्कन गरिनु पर्छ भनेर निर्धारण गर्दछ।
UAV म्यापिङको लागि LiDAR कहिले विचार गर्नुपर्छ?
LiDAR मूल्यवान हुन्छ जब कार्य केवल दृश्य उपस्थिति को सट्टा सही स्थानिय जानकारी मा निर्भर गर्दछ। यसले दूरी मापन सङ्कलन गर्न सक्छ र बिन्दु-क्लाउड डेटा उत्पन्न गर्न सक्छ जसले भू-भाग, संरचना, र अन्य वातावरणको त्रि-आयामी प्रतिनिधित्वहरूलाई समर्थन गर्दछ।
यसले LiDAR लाई खानी सर्वेक्षण, भवन मोडलिङ, भू-भाग म्यापिङ, निर्माण मापन, र नदी वा साइट सर्वेक्षण जस्ता अनुप्रयोगहरूको लागि उपयुक्त बनाउँछ।
त्रि-आयामी जानकारीले कार्यप्रवाह परिवर्तन गर्दछ
परम्परागत तस्बिरहरूले दुई-आयामी छवि जानकारी प्रदान गर्दछ। LiDAR ले गहिराइ र दूरी मापन थप्छ, सफ्टवेयरलाई सर्वेक्षण गरिएको क्षेत्र भित्र स्थानिय सम्बन्धहरू पुन: निर्माण गर्न अनुमति दिन्छ।
भवनको लागि, यसले त्रि-आयामी मोडेल सिर्जना गर्न मद्दत गर्न सक्छ। भूभागको लागि, यसले उचाइ जानकारी प्रदान गर्न सक्छ। खानी वा औद्योगिक साइटको लागि, यसले सतहहरू, ढलानहरू, र स्थानिय सम्बन्धहरूको मापनलाई समर्थन गर्न सक्छ।
| कार्य | उपयोगी स्थानिय आउटपुट | सम्भावित आवेदन |
|---|---|---|
| भू-भाग सर्वेक्षण | उचाइ र सतह जानकारी | साइट म्यापिङ, भू-भाग विश्लेषण, मार्ग योजना |
| भवन मोडलिङ | त्रि-आयामी संरचना डेटा | डिजिटल मोडलिङ र आयामी विश्लेषण |
| माइन म्यापिङ | सतह ज्यामिति र स्थानिय मापन | सर्वेक्षण र साइट कागजात |
| नदी सर्वेक्षण | जलमार्ग वरिपरि स्थानिक र भू-भाग जानकारी | साइट मापन र वातावरणीय मूल्याङ्कन |
LiDAR लाई उपयुक्त उडान योजना चाहिन्छ
डाटा गुणस्तर सेन्सरमा मात्र होइन तर उडान मार्ग, सञ्चालन उचाइ, विमान स्थिरता, वातावरणीय अवस्था, र डाटा-प्रशोधन विधिहरूमा पनि निर्भर गर्दछ।
विमानले उपयुक्त उडान अवस्था कायम गर्न आवश्यक छ ताकि सेन्सरले लगातार स्थानिक मापन सङ्कलन गर्न सक्छ। नतिजा डेटा त्यसपछि परियोजना द्वारा आवश्यक ढाँचा मा प्रशोधन गर्न आवश्यक छ, जस्तै पोइन्ट क्लाउड, भू-भाग मोडेल, वा त्रि-आयामी संरचना।
जब यी तत्वहरू समन्वित हुन्छन्, LiDAR ले म्यानुअल मापन गाह्रो वा असक्षम हुने क्षेत्रहरूको थप विस्तृत स्थानिय दृश्य प्रदान गर्न सक्छ।
कसरी कार्यात्मक उपकरणले UAV क्षमताहरू विस्तार गर्न सक्छ?
प्रत्येक पेलोड जानकारी सङ्कलन गर्न डिजाइन गरिएको छैन। केही भौतिक सञ्चालन गर्न वा जमीनमा परिभाषित कार्यप्रवाह समर्थन गर्न डिजाइन गरिएको हो।
कृषि वितरण उपकरण, सामग्री लिफ्टिङ प्रणाली, प्रकाश मोड्युल, र संचार उपकरण कार्यात्मक पेलोड कोटिहरु को उदाहरण हो। तिनीहरूले UAV को भूमिकालाई अवलोकन प्लेटफर्मबाट कार्य-उन्मुख हवाई उपकरणमा परिवर्तन गर्छन्।
कृषि स्प्रे र बीउ रोपण
कृषि उपकरणहरूमा परिशुद्धता स्प्रे गर्ने प्रणाली, सामग्री वितरण बाकस, र बीउ रोप्ने उपकरणहरू समावेश हुन सक्छन्। यी प्रणालीहरू कन्टेनरको साधारण यातायातको सट्टा नियन्त्रित वितरणको वरिपरि डिजाइन गरिएका छन्।
विमानले पेलोड मास, तरल वा सामग्री भोल्युम, वितरण संयन्त्र, शक्ति आवश्यकताहरू, र सञ्चालन ढाँचाको लागि खाता चाहिन्छ। समान अनुप्रयोग दुवै पेलोड संयन्त्र र विमान सञ्चालन गर्ने तरिकामा निर्भर गर्दछ।
सामाग्री उठान र यातायात
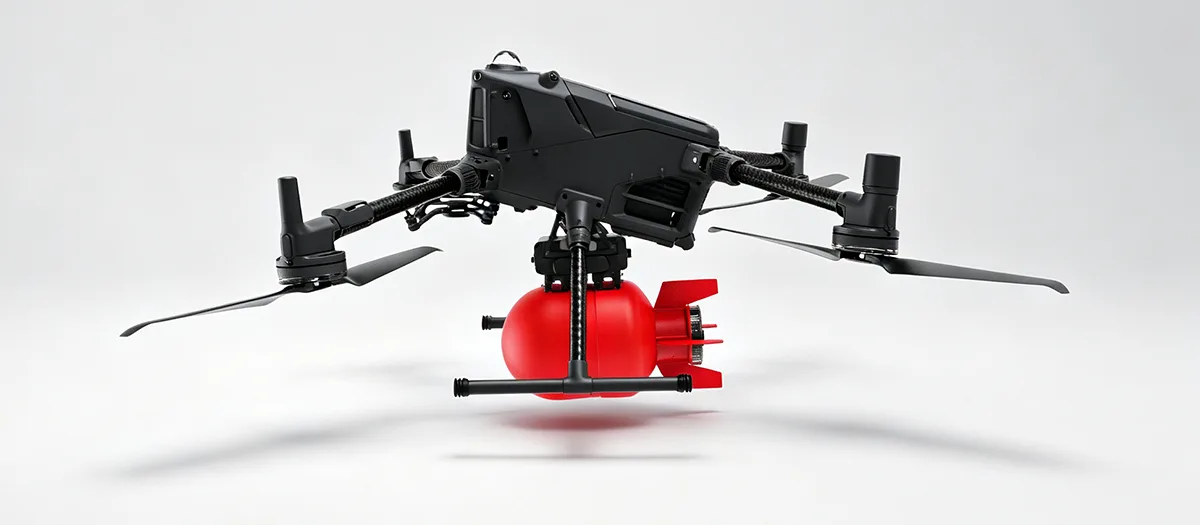
सामग्री-ह्यान्डलिङ उपकरणहरूले विमानलाई हल्का तौलका उपकरणहरू, कम्पोनेन्टहरू, वा मर्मत सामग्रीहरू स्थानहरूमा सार्न अनुमति दिन्छ जुन सिधै जमिनबाट पुग्न गाह्रो हुन सक्छ।
यान्त्रिक संरचनाले विमानलाई सन्तुलित राख्दा इच्छित लोडलाई समर्थन गर्न आवश्यक छ। कन्फिगरेसन विकास गर्दा लोड स्थान, संलग्न बिन्दुहरू, संरचनात्मक बल, र रिलीज वा ह्यान्डलिंग संयन्त्रहरू सबैलाई विचार गर्न आवश्यक छ।
प्रकाश र संचार उपकरण
उच्च-तीव्रता प्रकाशले रातको निरीक्षण, मर्मत, र अन्य कम-प्रकाश सञ्चालन अवस्थाहरूलाई समर्थन गर्न सक्छ। संचार उपकरणहरूले वास्तविक-समय आवाज प्रसारण प्रदान गर्न सक्छ जब अपरेटरहरूले सामान्य नियन्त्रण स्थितिबाट टाढा रहेका व्यक्तिहरूसँग सञ्चार गर्न आवश्यक हुन्छ।
यी पेलोडहरूले विमानलाई पूर्ण प्रणालीको रूपमा किन विचार गर्नुपर्छ भनेर देखाउँछन्। प्रकाशले विद्युतीय माग थप्छ। सञ्चार उपकरणले विद्युतीय र डाटा आवश्यकताहरू थप्छ। लिफ्टिङ उपकरणले संरचनात्मक भार परिवर्तन गर्दछ। कृषि उपकरणले उडान भरि विमानको मासलाई असर गर्छ।
स्प्रे र रोपण कृषि सञ्चालनका लागि उपयुक्त विमान प्लेटफर्मसँग नियन्त्रित सामग्री वितरण संयोजन गर्दछ।
सामाग्री ह्यान्डलिंग चयन गरिएका स्थानहरूमा हल्का तौलका उपकरणहरू र सामग्रीहरूको ढुवानीलाई समर्थन गर्न समर्पित संरचनाहरू प्रयोग गर्दछ।
प्रकाश र संचार विशिष्ट निरीक्षण, मर्मत, र परिचालन कार्यप्रवाहहरूको लागि रोशनी वा आवाज संचार प्रकार्यहरू थप्छ।
कार्यात्मक पेलोडहरू माउन्टिङ स्पेस भन्दा बढी चाहिन्छ
भौतिक प्रकार्य प्रदर्शन गर्ने पेलोडले सञ्चालनको क्रममा गतिशील भारहरू सिर्जना गर्न सक्छ। स्प्रे गर्ने यन्त्रले सामग्री खपत हुँदा यसको द्रव्यमान परिवर्तन गर्दछ। लिफ्टिङ एट्याचमेन्टले कुनै वस्तु उठाउँदा वा छोड्दा विमानको भार परिवर्तन हुन्छ।
यी परिवर्तनहरूको मतलब विकासकर्ताहरूले स्थिर पेलोड वजनको सट्टा अपरेटिङ अनुक्रमको मूल्याङ्कन गर्न आवश्यक छ। मेकानिकल संरचना, प्रोपल्सन क्षमता, नियन्त्रण प्रतिक्रिया, ब्याट्री क्षमता, र गुरुत्वाकर्षण केन्द्र सबै प्रभावित हुन सक्छ।
कसरी UAV ले वातावरणीय अनुगमनलाई समर्थन गर्न सक्छ?
वातावरणीय पेलोडहरूले विमानहरूलाई औद्योगिक साइटहरू, जलमार्गहरू, कृषि क्षेत्रहरू, र वितरण गरिएको मापन आवश्यक पर्ने अन्य स्थानहरूबाट जानकारी सङ्कलन गर्न अनुमति दिन्छ।
उपकरणमा निर्भर गर्दै, एक UAV ले ग्यास-पत्ता लगाउने सेन्सरहरू, धुलो-निगरानी उपकरणहरू, पानी-नमूना उपकरणहरू, वा अन्य विशेष सेन्सरहरू बोक्न सक्छ। विमानले गतिशीलता प्रदान गर्दछ, जबकि पेलोडले मापन कार्य प्रदान गर्दछ।
ग्यास र हावा गुणस्तर अनुगमन
ग्यास पत्ता लगाउने उपकरणले औद्योगिक सुविधाहरू वा अन्य क्षेत्रहरू जहाँ हावा अवस्थाहरू मूल्याङ्कन गर्न आवश्यक छ वरपर चयन गरिएका स्थानहरूमा जानकारी सङ्कलन गर्न सक्छ। एरियल गतिशीलताले अपरेटरहरूलाई प्रत्येक क्षेत्रमा शारीरिक रूपमा प्रवेश नगरी धेरै स्थानहरूको निरीक्षण गर्न मद्दत गर्न सक्छ।
भरपर्दो अनुगमनको लागि, सेन्सरलाई यसको निर्दिष्ट मापन सर्तहरू अनुसार सञ्चालन गर्न आवश्यक छ। उचाइ, वायुप्रवाह, सेन्सर प्रतिक्रिया, नमूना विधि, र उडान मार्गले सङ्कलन डाटालाई प्रभाव पार्न सक्छ।
पानी गुणस्तर नमूना
पानी नमूना उपकरणहरू प्रयोग गर्न सकिन्छ जहाँ नमूनाहरू वा मापनहरू नदीहरू, जलाशयहरू, वा अन्य जल निकायहरूमा चयन गरिएका स्थानहरूबाट सङ्कलन गर्न आवश्यक छ। विमानले सिधै किनारबाट पहुँच गर्न असुविधाजनक हुन सक्ने स्थानहरूमा पुग्न सक्छ।
पेलोड डिजाइन नमूना विधि, कन्टेनर क्षमता, संलग्न संरचना, र विमान र पानी वातावरण बीच अन्तरक्रिया विचार गर्न आवश्यक छ।
धुलो र कण अनुगमन
एयरबोर्न मापन उपकरणले धुलो वा अन्य कण अवस्थाहरूको निगरानीलाई पनि समर्थन गर्न सक्छ। उद्देश्य केवल पढाइ सङ्कलन गर्नु होइन तर परिभाषित स्थानहरू र सञ्चालन अवस्थाहरूमा दोहोर्याउन मिल्ने मापन प्रक्रिया सिर्जना गर्नु हो।
- मापन गर्न वातावरणीय मापदण्ड परिभाषित गर्नुहोस्।
- आवश्यक मापन दायरा र अनुप्रयोगसँग मेल खाने सेन्सर चयन गर्नुहोस्।
- अनुगमन उद्देश्यको वरिपरि उडान मार्गहरू र नमूना स्थानहरूको योजना बनाउनुहोस्।
- मौसम, वायु प्रवाह, तापक्रम, र अन्य वातावरणीय चरहरू विचार गर्नुहोस्।
- संकलित डाटा कसरी भण्डारण, प्रशोधन, र व्याख्या गरिनेछ परिभाषित गर्नुहोस्।
डाटा गुणस्तर महत्त्वपूर्ण छएक सेन्सरले मात्र उपयोगी जानकारी उत्पादन गर्न सक्छ जब यसको सञ्चालन अवस्था, स्थापना, नमूना विधि, र डाटा-प्रशोधन कार्यप्रवाह ठीकसँग समन्वय गरिएको छ।
कसरी बौद्धिक विश्लेषणले पेलोड प्रयोग सुधार गर्छ?
डाटा सङ्कलन निरीक्षण कार्यप्रवाहको मात्र एक भाग हो। छवि र सेन्सर डेटासेटहरू ठूलो हुँदै जाँदा, स्वचालित विश्लेषणले अपरेटरहरूलाई पूर्वनिर्धारित अवस्थाहरूलाई अझ प्रभावकारी रूपमा पहिचान गर्न मद्दत गर्न सक्छ।
एआई-आधारित छवि-विश्लेषण मोड्युलहरू उपयुक्त क्यामेराहरू जस्तै सतह दरारहरू, दृश्य रेखा क्षति, उपकरण विसंगतिहरू, वा पूर्वनिर्धारित दृश्य अनियमितताहरू पहिचान गर्न प्रयोग गर्न सकिन्छ। उद्देश्य भनेको कच्चा छवि डेटालाई जानकारीमा रूपान्तरण गर्नु हो जसले निरीक्षण निर्णयहरूलाई समर्थन गर्न सक्छ।
छवि सङ्कलनदेखि सर्त पहिचानसम्म
परम्परागत निरीक्षण कार्यप्रवाहमा, उडानले ठूलो संख्यामा छविहरू उत्पन्न गर्न सक्छ जुन पछि म्यानुअल रूपमा समीक्षा गर्न आवश्यक छ। एक बुद्धिमान विश्लेषण मोड्युलले पूर्वनिर्धारित मान्यता मापदण्डसँग मेल खाने सङ्कलन छविहरू र झण्डा क्षेत्रहरूलाई प्रशोधन गर्न सक्छ।
यसले मानवीय समीक्षाको आवश्यकतालाई हटाउँदैन। यसको सट्टा, यसले ठूलो मात्रामा निरीक्षण डेटा व्यवस्थित गर्न र तस्बिरहरू वा स्थानहरूमा सीधा ध्यान दिन मद्दत गर्न सक्छ जुन नजिकको परीक्षा आवश्यक छ।
वास्तविक समय र पोस्ट-फ्लाइट विश्लेषण
प्रणाली वास्तुकलामा निर्भर गर्दै, विश्लेषण उडानको समयमा वा डेटा सङ्कलन पछि हुन सक्छ। तत्काल निर्णय आवश्यक हुँदा वास्तविक समय प्रशोधनले छिटो जानकारी प्रदान गर्न सक्छ। पोस्ट-फ्लाइट प्रशोधनले ठूला डाटासेटहरू र अतिरिक्त कम्प्युटिङ स्रोतहरू प्रयोग गरेर थप विस्तृत विश्लेषणलाई समर्थन गर्न सक्छ।
डाटा सङ्कलन
सेन्सरले उडान योजना र कार्य आवश्यकताहरू अनुसार छविहरू वा मापनहरू क्याप्चर गर्दछ।
डाटा स्क्रीनिंग
प्रणालीले संकलित जानकारीलाई प्रक्रिया गर्दछ र पूर्वनिर्धारित ढाँचा वा अवस्थाहरू पहिचान गर्दछ।
परिणाम संगठन
सम्भावित मुद्दाहरूलाई स्थान, उपकरण, छवि, वा अन्य परियोजना-परिभाषित मापदण्डद्वारा समूहबद्ध गर्न सकिन्छ।
मानव प्रमाणीकरण
अपरेटरहरूले फ्ल्याग गरिएको जानकारीको समीक्षा गर्न र थप निरीक्षण आवश्यक छ कि छैन भनेर निर्धारण गर्न सक्छन्।
एकीकरणले व्यावहारिक उपयोगिता निर्धारण गर्दछ
एक बुद्धिमान मोड्युललाई उपयुक्त छवि डेटा, पर्याप्त कम्प्युटिङ स्रोतहरू, उपयुक्त इन्टरफेसहरू, र उपयुक्त माउन्टिङमा पहुँच चाहिन्छ। विमानले उडान अवस्था पनि कायम राख्न आवश्यक छ जसले सेन्सरलाई उपयोगी जानकारी सङ्कलन गर्न अनुमति दिन्छ।
नतिजाको रूपमा, एआई कार्यक्षमतालाई क्यामेरा, विमान, डाटा लिङ्क, पावर प्रणाली, र प्रशोधन कार्यप्रवाहबाट अलग रूपमा विचार गरिनु हुँदैन। व्यावहारिक मूल्य यी भागहरू कसरी सँगै काम गर्दछ भन्नेबाट आउँछ।
पेलोड उपकरण एकीकरण गर्दा के विचार गर्नुपर्छ?
पेलोड एकीकरण मेकानिकल अनुकूलता संग सुरु हुन्छ तर विद्युतीय, संरचनात्मक, नियन्त्रण, थर्मल, र डेटा विचारहरूमा विस्तार हुन्छ। एउटा पेलोडले प्रयोगशाला बेन्चमा सही रूपमा काम गर्न सक्छ र अझै पनि यो विमानमा भरपर्दो रूपमा सञ्चालन गर्न अघि परिवर्तनहरू आवश्यक पर्दछ।
वजन र गुरुत्वाकर्षण केन्द्र
पेलोड मासले विमानको कुल परिचालन वजनमा सीधा योगदान दिन्छ। अझ महत्त्वपूर्ण कुरा, त्यो द्रव्यमानको स्थानले विमानको गुरुत्वाकर्षण केन्द्रलाई असर गर्छ।
विमानको केन्द्रबाट टाढा माउन्ट गरिएको एक पेलोडले यसको नजिक माउन्ट गरिएको एकबाट फरक प्रभाव उत्पन्न गर्न सक्छ, दुईवटा पेलोडहरू समान द्रव्यमान भए पनि। तसर्थ संरचनात्मक डिजाइनको समयमा माउन्टिंग स्थितिलाई विचार गर्नुपर्छ।
पावर आवश्यकताहरू
केही पेलोडहरूमा अपेक्षाकृत कम विद्युतीय माग छ, जबकि अरूलाई पर्याप्त शक्ति चाहिन्छ। प्रकाश प्रणाली, संचालित संयन्त्रहरू, कम्प्युटिङ मोड्युलहरू, र निश्चित सेन्सरहरूले सबै विमानको विद्युतीय लोडमा थप्न सक्छन्।
विमानको ब्याट्री र पावर वितरण प्रणालीले यस अतिरिक्त आवश्यकताको लागि खाता बनाउन आवश्यक छ। अन्यथा, पेलोडले पूर्ण प्लेटफर्मको सञ्चालन व्यवहारलाई असर गर्न सक्छ।
माउन्टिंग र कम्पन
माउन्टिंग संरचनाले अनावश्यक आन्दोलन सीमित गर्दा पेलोड सुरक्षित राख्नुपर्छ। क्यामेरा र अन्य सटीक सेन्सरहरूको लागि, कम्पनले डेटा गुणस्तरलाई असर गर्न सक्छ। कार्यात्मक उपकरणहरूको लागि, संरचनात्मक आन्दोलनले भौतिक सञ्चालनको शुद्धतालाई असर गर्न सक्छ।
डाटा र संचार इन्टरफेस
आधुनिक पेलोडहरूले ठूलो छवि फाइलहरू, लाइभ भिडियो, सेन्सर मापन, वा अन्य संरचित जानकारी उत्पन्न गर्न सक्छ। संचार वास्तुकलाले पेलोड, विमान, ग्राउन्ड उपकरण, वा जहाज प्रशोधन प्रणाली बीच आवश्यक डाटा प्रवाह समर्थन गर्न आवश्यक छ।
| एकीकरण क्षेत्र | मुख्य प्रश्न | सम्भावित प्रभाव |
|---|---|---|
| वजन | के विमानले पूर्ण पेलोड मासलाई समर्थन गर्न सक्छ? | कुल विमान लोड र प्रोपल्सन मागलाई असर गर्छ |
| गुरुत्वाकर्षण केन्द्र | पेलोड कहाँ राखिएको छ? | विमान सन्तुलन र उडान व्यवहार प्रभावित गर्न सक्छ |
| शक्ति | उपकरणलाई कति विद्युतीय शक्ति चाहिन्छ? | समग्र विद्युतीय लोड र ब्याट्री आवश्यकताहरू परिवर्तन गर्दछ |
| माउन्ट गर्दै | उपकरण कसरी संलग्न र स्थिर छ? | संरचनात्मक अखण्डता, कम्पन, र डेटा गुणस्तरलाई प्रभाव पार्छ |
| डाटा इन्टरफेस | जानकारी कसरी प्रसारण वा भण्डारण गरिन्छ? | सञ्चार र प्रशोधन आवश्यकताहरू निर्धारण गर्दछ |
| मर्मतसम्भार | के उपकरण पहुँच गर्न र कुशलतापूर्वक प्रतिस्थापन गर्न सकिन्छ? | सेवायोग्यता र परिचालन सुविधालाई असर गर्छ |
उत्पादन अघि एकीकरण समीक्षा गर्नुपर्छ
विमानको संरचना र पेलोड माउन्टिङ प्रणालीलाई अन्तिम रूप दिनु अघि इन्टरफेस समस्याहरू समाधान गर्न सामान्यतया सजिलो हुन्छ। रेखाचित्र, उपकरण आयाम, कनेक्टर स्थानहरू, पावर विशिष्टताहरू, माउन्टिङ बिन्दुहरू, र सञ्चालन आवश्यकताहरूले उपयोगी प्राविधिक आधार प्रदान गर्दछ।
जब यी विवरणहरू प्रारम्भिक रूपमा परिभाषित गरिन्छ, संरचनात्मक भागहरू र विद्युतीय इन्टरफेसहरू पछि बारम्बार परिमार्जन गर्नुको सट्टा उपकरणको वरिपरि विकास गर्न सकिन्छ।
कसरी खरीददारहरूले सही कन्फिगरेसन चयन गर्नुपर्छ?
पेलोड चयन वास्तविक कार्य र पूर्ण UAV कन्फिगरेसनमा आधारित हुनुपर्छ। एक प्राविधिक रूपमा उन्नत सेन्सर अझै पनि अनुपयुक्त हुन सक्छ यदि यो धेरै भारी छ, धेरै शक्ति खपत गर्दछ, राम्रोसँग माउन्ट गर्न सकिँदैन, वा उद्देश्य कार्यप्रवाहसँग मेल नखाने डेटा उत्पादन गर्दछ।
आउटपुट संग सुरु गर्नुहोस्
उडान पछि अपरेटरलाई के चाहिन्छ परिभाषित गर्नुहोस्। के उद्देश्य उच्च-रिजोल्युसन छवि, तापक्रम नक्सा, त्रि-आयामी मोडेल, वातावरणीय मापन, भौतिक सञ्चालन, वा धेरै आउटपुटहरूको संयोजन हो?
यस प्रश्नले थप विस्तृत विवरणहरू विचार गर्नु अघि उपकरण वर्गलाई संकुचित गर्दछ।
विमान सीमा समीक्षा गर्नुहोस्
अधिकतम पेलोड मास, माउन्टिङ स्पेस, उपलब्ध शक्ति, विमानको आयाम, उडान व्यवहार, र अवस्थित संरचना द्वारा लगाइएको कुनै पनि प्रतिबन्धहरू जाँच गर्नुहोस्।
सञ्चालन वातावरण विचार गर्नुहोस्
तापक्रम, धुलो, आर्द्रता, कम्पन, हावा, प्रकाश, भू-भाग, र सञ्चालन उचाइले उपकरणको कार्यसम्पादनमा प्रभाव पार्न सक्छ। पेलोड सर्तहरूको लागि उपयुक्त हुनुपर्छ जसमा यो वास्तवमा प्रयोग गरिनेछ।
डाटा कार्यप्रवाह मूल्याङ्कन गर्नुहोस्
सेन्सर चयनले पूर्ण जानकारी श्रृंखला समावेश गर्नुपर्छ। विचार गर्नुहोस् कि कसरी डाटा क्याप्चर, भण्डारण, प्रसारण, प्रशोधन, समीक्षा, र अभिलेख गरिनेछ।
- कार्य:के शारीरिक अपरेशन वा जानकारी आवश्यक छ?
- मास:उपकरण र सामान को पूर्ण वजन के हो?
- शक्ति:सामान्य सञ्चालनको समयमा कुन विद्युतीय इनपुट आवश्यक छ?
- आयामहरू:विमानमा के माउन्टिङ स्पेस उपलब्ध छ?
- वातावरण:कस्तो तापक्रम, कम्पन, प्रकाश, र मौसम अवस्था अपेक्षित छ?
- डाटा:के जानकारी सङ्कलन गर्नुपर्छ र कसरी प्रशोधन गरिनेछ?
| चयन कारक | के परिभाषित गर्ने | किन यो महत्त्वपूर्ण छ |
|---|---|---|
| आवेदन | निरीक्षण, म्यापिङ, कृषि, अनुगमन, यातायात, वा अन्य कार्य | आधारभूत पेलोड श्रेणी निर्धारण गर्दछ |
| पेलोड मास | कुल उपकरण र माउन्टिंग वजन | विमान र प्रोपल्सन क्षमता मिल्नुपर्छ |
| शक्ति | भोल्टेज र अपेक्षित विद्युतीय माग | UAV पावर प्रणाली संग उपयुक्त हुनुपर्छ |
| माउन्ट गर्दै | भौतिक इन्टरफेस र उपकरण स्थिति | संरचना, स्थिरता र मर्मतसम्भारलाई असर गर्छ |
| डाटा आउटपुट | छविहरू, थर्मल जानकारी, पोइन्ट क्लाउडहरू, सेन्सर पढाइहरू, वा परिचालन परिणामहरू | डाउनस्ट्रीम प्रशोधन कार्यप्रवाह निर्धारण गर्दछ |
पेलोड प्रणालीहरू औद्योगिक अनुप्रयोगहरूको लागि कसरी विकसित हुँदैछन्?
UAV पेलोड टेक्नोलोजीको विकास बढ्दो रूपमा चार व्यावहारिक दिशाहरूमा केन्द्रित छ: साना उपकरणहरू, ठूलो सेन्सिङ परिशुद्धता, अधिक बुद्धिमान डेटा प्रशोधन, र विमानसँग नजिकको एकीकरण।
लघुकरण ले उपयोगी उपकरणहरू साना विमानहरूमा स्थापना गर्न वा एक प्लेटफर्ममा धेरै यन्त्रहरूलाई जोड्न अनुमति दिन सक्छ। घटाइएको आकारले मेकानिकल एकीकरणलाई पनि सरल बनाउन सक्छ जब स्थापना स्थान सीमित हुन्छ।
उच्च सेन्सिङ परिशुद्धता
औद्योगिक कार्यहरू प्राय: सामान्य दृश्य जानकारी भन्दा बढी चाहिन्छ। विस्तृत निरीक्षण, तापक्रम विश्लेषण, त्रि-आयामी मापन, र वातावरणीय निगरानी सबै सेन्सरहरूमा निर्भर हुन्छन् जसले लक्ष्य कार्यको लागि उपयुक्त डेटा उत्पादन गर्न सक्छ।
उच्च परिशुद्धता त्यसैले एक अलग विशिष्टता होइन। यसलाई आवश्यक मापन विधि, सञ्चालन दूरी, विमान स्थिरता, र डाटा-प्रशोधन कार्यप्रवाहमा जडान गर्न आवश्यक छ।
ठूलो बुद्धि
सेन्सरहरूले थप जानकारी उत्पन्न गर्दा, स्वचालित विश्लेषण बढ्दो रूपमा उपयोगी हुन्छ। AI-आधारित पहिचानले ठूला छवि सेटहरूमा पूर्वनिर्धारित ढाँचाहरू पहिचान गर्न, निरीक्षण डेटा व्यवस्थित गर्न, र थप समीक्षा योग्य हुने क्षेत्रहरूलाई हाइलाइट गर्न मद्दत गर्न सक्छ।
यो विकासले पेलोडको भूमिकालाई निष्क्रिय डाटा कलेक्टरबाट सूचना कार्यप्रवाहको सक्रिय भागमा परिवर्तन गर्दछ।
गहिरो प्रणाली एकीकरण
विकासको अर्को चरण भनेको थप उपकरणहरू थप्नु मात्र होइन। यसले विमान, पेलोड, प्रोपल्सन, ब्याट्री, संरचना, सञ्चार इन्टरफेस, र प्रशोधन प्रणालीहरूलाई एकीकृत गर्दै छ ताकि तिनीहरू एक समन्वयित प्लेटफर्मको रूपमा काम गर्न सकून्।
यो विशेष गरी अनुकूलित औद्योगिक अनुप्रयोगहरूको लागि महत्त्वपूर्ण छ। एक विशेष पेलोडले ब्याट्री आवश्यकताहरूलाई असर गर्न सक्छ। ब्याट्री परिवर्तनहरूले विमानको मासलाई असर गर्न सक्छ। संरचनात्मक परिवर्तनहरूले पेलोड माउन्टिङलाई असर गर्न सक्छ। अतिरिक्त कम्प्युटिङले पावर माग परिवर्तन गर्न सक्छ। प्रणाली-स्तर डिजाइनले यी सम्बन्धहरूलाई पङ्क्तिबद्ध राख्न मद्दत गर्दछ।
लघुकरण साना उपकरणहरूले स्थापनालाई सरल बनाउन र कम्प्याक्ट विमान प्लेटफर्महरूको लागि थप लचिलोपन सिर्जना गर्न सक्छ।
उच्च परिशुद्धता सुधारिएको सेन्सरहरूले थप विस्तृत भिजुअल, थर्मल, स्थानिक वा वातावरणीय जानकारी प्रदान गर्न सक्छन्।
बौद्धिक प्रशोधन स्वचालित विश्लेषणले संकलित डाटाको ठूलो मात्रालाई प्राथमिकतामा राखिएको निरीक्षण जानकारीमा रूपान्तरण गर्न मद्दत गर्न सक्छ।
औद्योगिक UAVs अधिक अनुप्रयोग-विशिष्ट हुँदै गइरहेको छ
व्यावसायिक विमानको मूल्य बढ्दो रूपमा निर्भर गर्दछ कि यो कामको लागि कति राम्रोसँग फिट हुन्छ जसको लागि यो तैनात गरिएको छ। निरीक्षण आवश्यकताहरू वरपर डिजाइन गरिएको प्लेटफर्ममा कृषि वा सामग्री ह्यान्डलिङको लागि डिजाइन गरिएको भन्दा फरक संरचनात्मक र विद्युतीय प्राथमिकताहरू हुन सक्छन्।
यसको मतलब पेलोड विकास र विमान विकास बढ्दो रूपमा जोडिएको छ। पहिले जेनेरिक विमान छनोट गर्नु र पछि उपकरण थप्नुको सट्टा, परियोजना टोलीहरूले सञ्चालन कार्य परिभाषित गर्न र यसको वरिपरि पूर्ण प्रणाली विकास गर्न सक्छन्।
प्रणाली परिप्रेक्ष्यभविष्यको विकासले विमानलाई पृथक उडान मेसिनको रूपमा कम र विमान, पेलोड, पावर प्रणाली, डाटा प्रशोधन, र विशिष्ट औद्योगिक कार्यप्रवाह बीचको सम्बन्धमा बढी ध्यान दिने सम्भावना छ।
बारम्बार सोधिने प्रश्नहरू
औद्योगिक UAVs सँग कस्ता प्रकारका पेलोड उपकरणहरू प्रयोग गर्न सकिन्छ?
सामान्य वर्गहरूमा दृश्य-प्रकाश क्यामेराहरू, थर्मल इमेजिङ प्रणालीहरू, LiDAR, कृषि स्प्रेइङ र रोपण उपकरणहरू, सामग्री-ह्यान्डलिङ उपकरणहरू, वातावरणीय सेन्सरहरू, प्रकाश प्रणालीहरू, सञ्चार मोड्युलहरू, र बुद्धिमान छवि-विश्लेषण उपकरणहरू समावेश छन्। उपयुक्त छनौट सञ्चालन कार्य मा निर्भर गर्दछ।
म कसरी दृश्य प्रकाश क्यामेरा र थर्मल इमेजिङ बीच छनौट गर्छु?
दृश्य-लाइट क्यामेरा उपयुक्त हुन्छ जब कार्य मुख्यतया सतह उपस्थिति, छवि, वा भिडियो मा निर्भर गर्दछ। तापक्रम भिन्नता वा ताप ढाँचा महत्त्वपूर्ण हुँदा थर्मल इमेजिङ उपयोगी हुन्छ। केही निरीक्षण कार्यप्रवाहहरूले पूरक जानकारी प्राप्त गर्न दुवै प्रयोग गर्न सक्छन्।
परम्परागत क्यामेराको सट्टा LiDAR कहिले प्रयोग गर्नुपर्छ?
परियोजनालाई त्रि-आयामी स्थानिय मापन, भू-भाग जानकारी, उचाइ डेटा, वा संरचनात्मक मोडलिङ आवश्यक पर्दा LiDAR लाई विचार गर्नुपर्छ। एक परम्परागत क्यामेराले दृश्य जानकारी प्रदान गर्दछ, जबकि LiDAR ले दूरी र स्थानिय मापन क्षमताहरू थप्छ।
के एक UAV ले धेरै पेलोड प्रणालीहरू बोक्न सक्छ?
विमानमा पर्याप्त पेलोड क्षमता, भौतिक स्थापना ठाउँ, उपलब्ध शक्ति, उपयुक्त संरचनात्मक समर्थन र उपयुक्त डाटा इन्टरफेस हुँदा यो सम्भव हुन सक्छ। धेरै पेलोडहरू सँगै मूल्याङ्कन गरिनु पर्छ किनभने तिनीहरूको संयुक्त वजन र शक्तिको मागले विमान कन्फिगरेसनलाई असर गर्छ।
कुन कारकहरूले पेलोड एकीकरणलाई असर गर्छ?
महत्त्वपूर्ण कारकहरूमा पेलोड वजन, आयाम, गुरुत्वाकर्षण केन्द्र, माउन्टिङ विधि, पावर आवश्यकताहरू, कम्पन, डाटा इन्टरफेस, वातावरणीय अवस्था, र मर्मत पहुँच समावेश छ। अन्तिम विमान कन्फिगरेसन पुष्टि हुनु अघि यी विशेषताहरू समीक्षा गरिनु पर्छ।
पेलोड उपकरण एक विशिष्ट UAV को लागी अनुकूलित गर्न सकिन्छ?
परियोजना-विशिष्ट कन्फिगरेसनहरू परिभाषित उपकरण आयामहरू, माउन्टिंग आवश्यकताहरू, पावर विशेषताहरू, र सञ्चालन अवस्थाहरू वरिपरि विकसित गर्न सकिन्छ। अनुकूलनको डिग्री अनुप्रयोग र विमान द्वारा आवश्यक प्राविधिक मापदण्डहरूमा निर्भर गर्दछ।
कसरी बुद्धिमान छवि विश्लेषण UAV उपकरण संग प्रयोग गर्न सकिन्छ?
उपयुक्त AI-आधारित मोड्युलहरूले सङ्कलन गरिएका तस्बिरहरूको विश्लेषण गर्न र सतह दरारहरू, दृश्य रेखा क्षति, उपकरण विसंगतिहरू, वा अन्य निर्दिष्ट ढाँचाहरू जस्ता पूर्वनिर्धारित अवस्थाहरू पहिचान गर्न सक्छन्। परिणामहरूले ठूलो डेटासेटहरू व्यवस्थित गर्न र थप समीक्षा आवश्यक पर्ने क्षेत्रहरूमा प्रत्यक्ष ध्यान दिन मद्दत गर्न सक्छ।
के पेलोड प्रणाली कृषि अनुप्रयोगहरूको लागि उपयुक्त छ?
हो। कृषि उपकरणहरूले नियन्त्रित सामग्री वितरणको लागि डिजाइन गरिएको छर्ने र बिउ रोप्ने प्रणालीहरू समावेश गर्न सक्छन्। पेलोड कन्फिगरेसन विमानको अपरेटिङ लोड, उपलब्ध शक्ति, ट्याङ्की वा सामग्री क्षमता, र अनुप्रयोग आवश्यकताहरूसँग मेल खानुपर्छ।
के UAV पेलोडहरूले वातावरणीय निगरानीलाई समर्थन गर्न सक्छ?
हो। UAVs ले ग्यास पत्ता लगाउन, धुलो निगरानी, पानीको नमूना र अन्य वातावरणीय मापनका लागि उपकरण बोक्न सक्छ। अनुगमन कार्यप्रवाह विकास गर्दा सेन्सर, उडान मार्ग, नमूना विधि, र वातावरणीय अवस्थाहरू सबैलाई विचार गर्नुपर्छ।
अनुकूलित पेलोड समाधान छलफल गर्नु अघि के परिभाषित गर्नुपर्छ?
उपयोगी जानकारीले लक्षित कार्य, पेलोड आयामहरू, कुल वजन, आवश्यक शक्ति, माउन्टिङ इन्टरफेस, डाटा आवश्यकताहरू, सञ्चालन वातावरण, अपेक्षित उडान अवस्थाहरू, र कुनै पनि विशेष मापन वा परिचालन आवश्यकताहरू समावेश गर्दछ।
तपाईंको UAV को लागि एक पेलोड कन्फिगरेसन योजना गर्नुहोस्
केन्द्रित प्राविधिक छलफल सुरु गर्न लक्षित अनुप्रयोग, उपकरण आयामहरू, पेलोड वजन, पावर आवश्यकताहरू, माउन्टिंग अवस्थाहरू, वा सेन्सिङ उद्देश्यहरू साझेदारी गर्नुहोस्।
तपाईंको पेलोड आवश्यकताहरू छलफल गर्न हामीलाई सम्पर्क गर्नुहोस्